- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
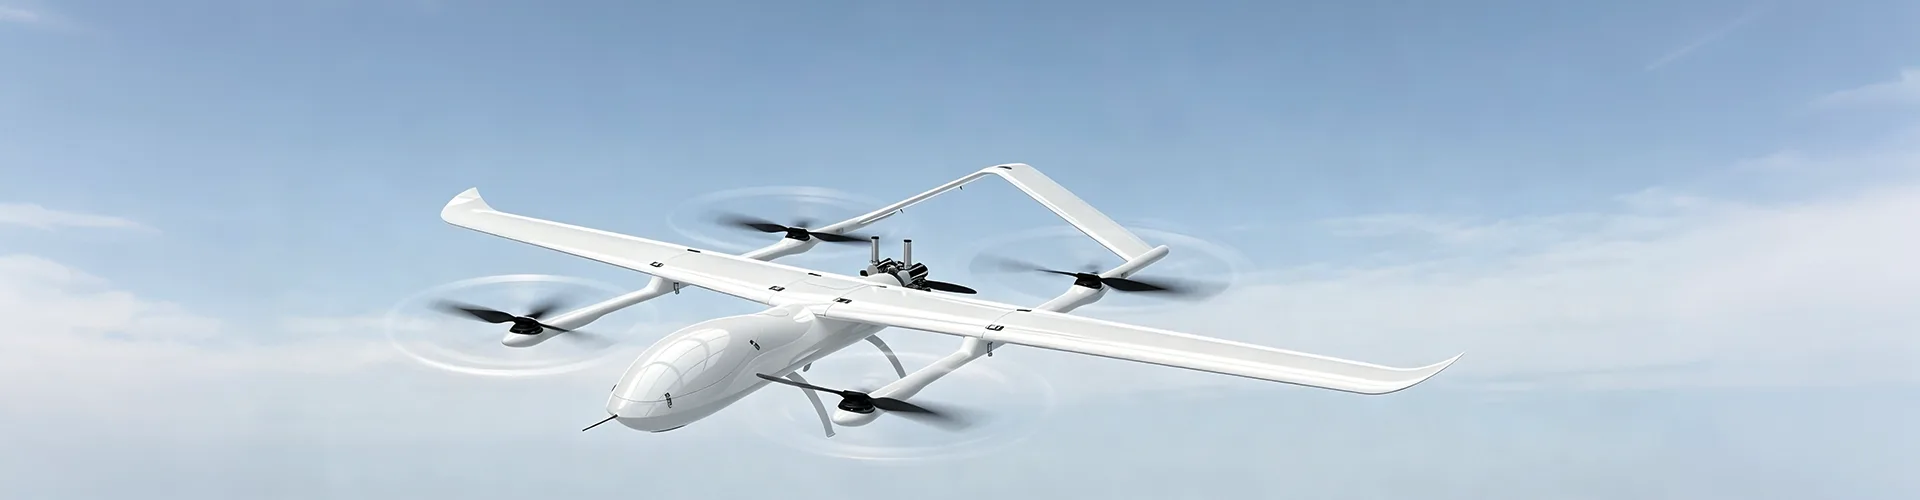
น้ำหนักบรรทุกของโดรนเปลี่ยน UAV อุตสาหกรรมให้เป็นแพลตฟอร์มที่เน้นงานได้อย่างไร
A น้ำหนักบรรทุกของโดรน ระบบจะกำหนดว่า UAV ทางอุตสาหกรรมสามารถตรวจจับ วัด บรรทุก หรือดำเนินการใดในระหว่างงานเฉพาะได้ แทนที่จะมองว่าเครื่องบินเป็นกล้องบินธรรมดา การพัฒนา UAV สมัยใหม่กลับรวมแพลตฟอร์มการบินเข้ากับอุปกรณ์เฉพาะการใช้งาน เช่น กล้องแสงที่มองเห็นได้ ระบบถ่ายภาพความร้อน LiDAR อุปกรณ์กระจายสินค้าทางการเกษตร อุปกรณ์ขนถ่ายวัสดุ เซ็นเซอร์สิ่งแวดล้อม หน่วยไฟ โมดูลการสื่อสาร และฮาร์ดแวร์วิเคราะห์ภาพอัจฉริยะ การเลือกน้ำหนักบรรทุกที่เหมาะสมจึงต้องคำนึงถึงวัตถุประสงค์ของเซ็นเซอร์ ขนาดทางกายภาพ น้ำหนัก ความต้องการพลังงาน วิธีการติดตั้ง ความต้องการข้อมูล และสภาพแวดล้อมในการทำงาน น้ำหนักบรรทุกที่บูรณาการอย่างเหมาะสมสามารถเปลี่ยนเครื่องบินทั่วไปให้เป็นแพลตฟอร์มที่ใช้งานได้จริงมากขึ้นสำหรับการสำรวจ การตรวจสอบ เกษตรกรรม งานโครงสร้างพื้นฐาน การตรวจสอบสิ่งแวดล้อม และการใช้งานเฉพาะทางอื่นๆ
สารบัญ
คลิกที่ส่วนเพื่อข้ามไปยังการสนทนาทางเทคนิคที่เกี่ยวข้องโดยตรง
- 1. อะไรเป็นตัวกำหนดบทบาทของเพย์โหลด UAV
- 2. ระบบการตรวจจับและการทำแผนที่สนับสนุนงานอุตสาหกรรมอย่างไร
- 3. เมื่อใดที่กล้องที่มีแสงมองเห็นจะเป็นตัวเลือกที่เหมาะสม
- 4. การถ่ายภาพความร้อนเผยให้เห็นสภาวะที่กล้องอาจพลาดได้อย่างไร
- 5. เมื่อใดจึงควรพิจารณา LiDAR สำหรับการทำแผนที่ UAV
- 6. อุปกรณ์ฟังก์ชั่นสามารถขยายขีดความสามารถของ UAV ได้อย่างไร?
- 7. UAV สามารถสนับสนุนการตรวจสอบด้านสิ่งแวดล้อมได้อย่างไร?
- 8. การวิเคราะห์อัจฉริยะปรับปรุงการใช้เพย์โหลดได้อย่างไร
- 9. สิ่งที่ควรพิจารณาเมื่อรวมอุปกรณ์น้ำหนักบรรทุก?
- 10. ผู้ซื้อควรเลือกการกำหนดค่าที่เหมาะสมอย่างไร?
- 11. ระบบน้ำหนักบรรทุกมีการพัฒนาอย่างไรสำหรับการใช้งานทางอุตสาหกรรม?
- 12. คำถามที่พบบ่อย
อะไรเป็นตัวกำหนดบทบาทของเพย์โหลด UAV
เพย์โหลดเป็นส่วนหนึ่งของระบบ UAV ที่โต้ตอบโดยตรงกับภารกิจปฏิบัติการ เครื่องบินเป็นแพลตฟอร์มการบิน ในขณะที่น้ำหนักบรรทุกให้การตรวจจับ การวัด การขนส่ง การสื่อสาร หรือฟังก์ชันการปฏิบัติงานที่จำเป็นสำหรับการใช้งานเฉพาะ
ความสัมพันธ์นี้มีความสำคัญเนื่องจากเครื่องบินสองลำที่มีลักษณะการบินคล้ายกันสามารถปฏิบัติงานที่แตกต่างกันโดยสิ้นเชิงเมื่อติดตั้งอุปกรณ์ที่แตกต่างกัน แพลตฟอร์มกล้องอาจเหมาะสำหรับการตรวจสอบด้วยภาพ ในขณะที่หน่วยถ่ายภาพความร้อนสามารถให้ข้อมูลอุณหภูมิได้ ระบบ LiDAR สามารถรวบรวมข้อมูลเชิงพื้นที่สามมิติ ในขณะที่เอกสารแนบสำหรับการจัดการวัสดุสามารถเคลื่อนย้ายอุปกรณ์ระหว่างสถานที่ต่างๆ ได้
การเลือกน้ำหนักบรรทุกจึงเริ่มต้นด้วยคำถามว่าเครื่องบินจำเป็นต้องรองรับข้อมูลหรืองานทางกายภาพใดบ้าง เมื่อกำหนดงานแล้ว จะสามารถเลือกอุปกรณ์ตามประเภทข้อมูลที่ต้องการ ความแม่นยำ ความครอบคลุม น้ำหนัก การใช้พลังงาน วิธีการติดตั้ง และสภาพแวดล้อมการทำงาน
การตรวจจับ รวบรวมข้อมูลภาพ ความร้อน เชิงพื้นที่ สิ่งแวดล้อม หรือข้อมูลเฉพาะงานอื่นๆ จากพื้นที่ปฏิบัติการ
การดำเนินการ อนุญาตให้เครื่องบินทำหน้าที่ทางกายภาพที่กำหนดไว้ เช่น การฉีดพ่น การหว่าน การยก การส่องสว่าง หรือการสื่อสาร
การวิเคราะห์ ประมวลผลข้อมูลที่รวบรวมเพื่อระบุเงื่อนไข การวัด หรือรูปแบบที่กำหนดไว้ล่วงหน้าที่ต้องการการดูแลเพิ่มเติม
การเลือกน้ำหนักบรรทุกควรเป็นไปตามวัตถุประสงค์การดำเนินงาน
จุดเริ่มต้นที่เป็นประโยชน์คือการกำหนดเอาต์พุตที่ต้องการจากการบิน หากผลลัพธ์ที่คาดหวังคือภาพที่มีความละเอียดสูง กล้องแสงที่เหมาะสมก็อาจเพียงพอแล้ว หากวัตถุประสงค์เกี่ยวข้องกับการตรวจจับความแตกต่างของความร้อน การถ่ายภาพความร้อนอาจมีความเหมาะสมมากกว่า เมื่อต้องการข้อมูลสามมิติที่แม่นยำ LiDAR อาจจัดหาแหล่งข้อมูลที่เหมาะสมกว่า
หลักการเดียวกันนี้ใช้กับอุปกรณ์การปฏิบัติงาน งานเกษตรกรรมต้องใช้สถาปัตยกรรมน้ำหนักบรรทุกที่แตกต่างจากการขนส่งวัสดุหรือการสุ่มตัวอย่างด้านสิ่งแวดล้อม การจัดการน้ำหนักบรรทุกทั้งหมดเป็นอุปกรณ์ที่เปลี่ยนได้สามารถสร้างปัญหาในการบูรณาการที่สามารถหลีกเลี่ยงได้ เนื่องจากแต่ละประเภทมีข้อกำหนดทางกลและไฟฟ้าที่แตกต่างกัน
- กำหนดงานก่อนเลือกอุปกรณ์
- กำหนดประเภทของข้อมูลหรือการดำเนินการทางกายภาพที่ต้องการ
- ตรวจสอบน้ำหนักบรรทุกเทียบกับความจุของเครื่องบินและข้อกำหนดด้านแรงขับ
- ตรวจสอบข้อกำหนดด้านพลังงานบรรทุกด้วยระบบไฟฟ้าของเครื่องบิน
- พิจารณาตำแหน่งการติดตั้ง ความสมดุล การเชื่อมต่อข้อมูล และการเข้าถึงการบำรุงรักษา
หลักการสำคัญควรเลือกเพย์โหลดตามงาน เครื่องบิน น้ำหนักบรรทุก ระบบไฟฟ้า และโครงสร้างการติดตั้งจะต้องประสานกันเป็นการกำหนดค่าปฏิบัติการเดียว
ระบบการตรวจจับและการทำแผนที่สนับสนุนงานอุตสาหกรรมอย่างไร
อุปกรณ์ตรวจจับและการทำแผนที่เป็นชั้นข้อมูลของการใช้งาน UAV เชิงอุตสาหกรรมจำนวนมาก แทนที่จะอาศัยการสังเกตโดยตรงจากภาคพื้นดินโดยสิ้นเชิง ผู้ปฏิบัติงานสามารถรวบรวมข้อมูลที่มีโครงสร้างจากสถานที่ที่ตรวจสอบด้วยตนเองได้ยาก ใช้เวลานาน หรือไม่มีประสิทธิภาพ
เซ็นเซอร์ที่ต่างกันจะสร้างข้อมูลในรูปแบบที่แตกต่างกัน กล้องที่มองเห็นได้ให้ภาพและวิดีโอ อุปกรณ์ระบายความร้อนจะระบุรูปแบบอุณหภูมิ LiDAR สร้างการวัดเชิงพื้นที่และข้อมูลพอยต์คลาวด์ เทคโนโลยีที่เหมาะสมขึ้นอยู่กับสิ่งที่ต้องสังเกตและวิธีการใช้ข้อมูลหลังเที่ยวบิน
| ประเภทอุปกรณ์ | ข้อมูลหลัก | การใช้ในอุตสาหกรรมทั่วไป |
|---|---|---|
| กล้องแสงที่มองเห็นได้ | ภาพและวิดีโอที่มีความละเอียดสูง | การตรวจสอบโครงสร้างพื้นฐาน การสังเกตสิ่งอำนวยความสะดวก การติดตามการเกษตร เอกสารภาพ |
| การถ่ายภาพความร้อน | การกระจายอุณหภูมิและรูปแบบความร้อน | การตรวจสอบสภาพอุปกรณ์ การตรวจสอบไฟฟ้าโซลาร์เซลล์ การประเมินส่วนประกอบทางไฟฟ้า |
| ลิดาร์ | การวัดเชิงพื้นที่สามมิติ | การทำแผนที่ภูมิประเทศ การสร้างแบบจำลองอาคาร การสำรวจเหมือง การวัดแม่น้ำและที่ตั้ง |
| เซ็นเซอร์สิ่งแวดล้อม | ข้อมูลก๊าซ ฝุ่น น้ำ หรือสิ่งแวดล้อมอื่นๆ | การตรวจสอบด้านสิ่งแวดล้อม การประเมินพื้นที่อุตสาหกรรม การรวบรวมข้อมูลภาคสนาม |
เหตุใดจึงไม่สามารถทดแทนเซ็นเซอร์ที่แตกต่างกันได้
เซ็นเซอร์แต่ละตัวจะวัดลักษณะทางกายภาพที่แตกต่างกัน กล้องแสงที่มองเห็นสามารถแสดงลักษณะของส่วนประกอบได้ แต่ไม่ได้ให้ข้อมูลอุณหภูมิโดยตรง กล้องถ่ายภาพความร้อนสามารถแสดงรูปแบบความร้อนที่ผิดปกติได้ แต่ไม่จำเป็นต้องให้รายละเอียดภาพในระดับเดียวกับกล้องที่มีความละเอียดสูง
LiDAR ทำงานแตกต่างออกไปอีกครั้ง โดยจะวัดข้อมูลเชิงพื้นที่และสามารถสร้างการแสดงภูมิประเทศและโครงสร้างสามมิติได้ สิ่งนี้จะทำให้งานมีคุณค่าเมื่องานขึ้นอยู่กับเรขาคณิต ระยะทาง ระดับความสูง ปริมาตร หรือโครงสร้างพื้นผิว ไม่ใช่แค่รูปลักษณ์ภายนอกเท่านั้น
การรวมแหล่งข้อมูลหลายแหล่ง
การใช้งานขั้นสูงบางประเภทรวมเซ็นเซอร์หลายประเภทไว้บนเครื่องบินลำเดียวหรือหลายเที่ยวบิน ตัวอย่างเช่น ภาพที่มองเห็นสามารถให้บริบทที่มองเห็นได้ ในขณะที่ข้อมูลความร้อนเน้นย้ำถึงความผิดปกติของอุณหภูมิ ข้อมูลเชิงพื้นที่สามารถเพิ่มข้อมูลเรขาคณิตที่แม่นยำให้กับขั้นตอนการตรวจสอบเดียวกันได้
การรวมกันดังกล่าวสามารถปรับปรุงความสมบูรณ์ของข้อมูลที่รวบรวมได้ แต่ยังสร้างข้อกำหนดในการรวมเพิ่มเติมอีกด้วย เครื่องบินต้องการความสามารถในการบรรทุก กำลัง พื้นที่ติดตั้ง อินเทอร์เฟซการสื่อสาร และความเสถียรในการบินที่เพียงพอสำหรับอุปกรณ์ที่รวมกัน
กล้องที่มีแสงมองเห็นเป็นตัวเลือกที่เหมาะสมเมื่อใด
กล้องที่มองเห็นได้ยังคงเป็นหนึ่งในประเภทเพย์โหลดที่ใช้กันอย่างแพร่หลายมากที่สุด เนื่องจากงานทางอุตสาหกรรมจำนวนมากเริ่มต้นด้วยข้อมูลภาพ ภาพและวิดีโอความละเอียดสูงสามารถบันทึกสภาพของโครงสร้าง เครื่องจักร พื้นที่เกษตรกรรม อาคาร และสภาพแวดล้อมทางกายภาพอื่นๆ
สำหรับงานโครงสร้างพื้นฐาน รูปภาพที่มีรายละเอียดสามารถช่วยให้ผู้ปฏิบัติงานตรวจสอบสภาพพื้นผิวที่มองเห็นได้จากมุมหรือระยะห่างที่แตกต่างกัน โรงงานอุตสาหกรรมสามารถใช้ภาพถ่ายทางอากาศเพื่อสังเกตโครงสร้างภายนอก พื้นที่หลังคา ตำแหน่งอุปกรณ์ หรือพื้นที่อื่นๆ ที่อาจไม่สะดวกในการตรวจสอบอย่างต่อเนื่องจากพื้นดิน
ความละเอียดควรสอดคล้องกับงาน
กล้องที่มีความละเอียดสูงกว่าสามารถจับรายละเอียดของภาพได้มากขึ้น แต่ควรพิจารณาความละเอียดควบคู่กับระดับความสูงของการบิน มุมมอง การเคลื่อนไหว แสงสว่าง ข้อกำหนดในการจัดเก็บ และวัตถุประสงค์การตรวจสอบจริง
ตัวอย่างเช่น งานสังเกตการณ์ทางการเกษตรในพื้นที่กว้างอาจจัดลำดับความสำคัญของการครอบคลุมและการได้มาของภาพที่สอดคล้องกัน ในขณะที่การตรวจสอบโครงสร้างโดยละเอียดอาจต้องใช้รายละเอียดของภาพมากขึ้นจากระยะการทำงานที่ใกล้กว่า
วิดีโอและภาพนิ่งมีจุดประสงค์ที่แตกต่างกัน
วิดีโอสามารถให้ข้อมูลภาพได้อย่างต่อเนื่องระหว่างการบิน และอาจเป็นประโยชน์สำหรับขั้นตอนการตรวจสอบแบบไดนามิกหรือการสังเกตการณ์แบบเรียลไทม์ ภาพนิ่งสามารถให้บันทึกรายละเอียดสูงสำหรับการวิเคราะห์ การวัด การเปรียบเทียบ หรือเอกสารในภายหลัง
โหมดการถ่ายภาพที่เหมาะสมขึ้นอยู่กับงาน การใช้งานบางอย่างสามารถได้รับประโยชน์จากทั้งสองอย่าง โดยเฉพาะอย่างยิ่งเมื่อผู้ปฏิบัติงานต้องการข้อมูลสถานการณ์ปัจจุบัน ขณะเดียวกันก็ต้องการบันทึกโดยละเอียดเพื่อการตรวจสอบในภายหลัง
- โครงสร้างพื้นฐาน:รองรับการตรวจสอบพื้นผิวภายนอกและสภาพโครงสร้างด้วยสายตา
- สิ่งอำนวยความสะดวกทางอุตสาหกรรม:ให้มุมมองทางอากาศของหลังคา พื้นที่อุปกรณ์ และสถานที่ที่เข้าถึงได้ยาก
- เกษตรกรรม:รองรับการสังเกตพืชผลและการประเมินสภาพสนามด้วยภาพ
- เอกสารทั่วไป:สร้างบันทึกภาพซ้ำของพื้นที่หรือสินทรัพย์ที่กำหนด
ความเสถียรในการติดตั้งยังส่งผลต่อคุณภาพของภาพด้วย
กล้องคุณภาพสูงไม่สามารถชดเชยการติดตั้งที่ไม่เสถียรได้อย่างสมบูรณ์ การสั่นสะเทือนจากมอเตอร์และส่วนประกอบที่หมุนอาจส่งผลต่อคุณภาพของภาพที่รวบรวม โดยเฉพาะอย่างยิ่งเมื่องานต้องการรายละเอียดของภาพที่ละเอียด
ดังนั้นการติดตั้งกล้อง โครงสร้างเครื่องบิน การควบคุมการสั่นสะเทือน พฤติกรรมการบิน และความเร็วในการปฏิบัติงานจึงควรนำมาพิจารณาร่วมกัน เพย์โหลดจะมีประโยชน์ก็ต่อเมื่อข้อมูลที่รวบรวมมีความชัดเจนเพียงพอสำหรับการวิเคราะห์ที่ต้องการ
การถ่ายภาพความร้อนเปิดเผยสภาวะที่กล้องอาจพลาดได้อย่างไร
การถ่ายภาพความร้อนให้ข้อมูลประเภทที่แตกต่างจากการถ่ายภาพด้วยภาพทั่วไป แทนที่จะอาศัยแสงที่มองเห็นเป็นหลัก เซนเซอร์ความร้อนจะตรวจจับความแปรผันของรังสีอินฟราเรดที่เกี่ยวข้องกับอุณหภูมิพื้นผิว
สิ่งนี้สามารถทำให้อุปกรณ์ระบายความร้อนมีประโยชน์เมื่อสภาพของสินทรัพย์เกี่ยวข้องกับการกระจายความร้อน ชิ้นส่วนไฟฟ้าที่ทำงานผิดปกติอาจทำให้อุณหภูมิเพิ่มขึ้นเฉพาะที่ การติดตั้งแผงเซลล์แสงอาทิตย์สามารถแสดงความแตกต่างของอุณหภูมิในแต่ละโมดูลได้ อุปกรณ์อุตสาหกรรมยังสามารถสร้างรูปแบบการระบายความร้อนที่ให้ข้อมูลเพิ่มเติมในระหว่างการตรวจสอบได้
ข้อมูลความร้อนเพิ่มการตรวจสอบอีกชั้นหนึ่ง
ข้อมูลภาพและข้อมูลความร้อนสามารถเสริมซึ่งกันและกันได้ ภาพที่มองเห็นสามารถแสดงลักษณะทางกายภาพของส่วนประกอบ ในขณะที่ภาพความร้อนสามารถแสดงว่าส่วนหนึ่งของส่วนประกอบนั้นมีรูปแบบอุณหภูมิที่แตกต่างกันหรือไม่
ทำให้อุปกรณ์ระบายความร้อนมีประโยชน์อย่างยิ่งเมื่อไม่สามารถระบุปัญหาได้อย่างน่าเชื่อถือจากรูปลักษณ์ภายนอกเพียงอย่างเดียว อย่างไรก็ตาม การอ่านค่าความร้อนยังคงจำเป็นต้องได้รับการตีความตามอุปกรณ์ สภาพแวดล้อม ลักษณะพื้นผิว และสภาวะการวัด
โครงสร้างพื้นฐานด้านพลังงาน
การถ่ายภาพความร้อนสามารถช่วยระบุความแตกต่างของอุณหภูมิในส่วนประกอบไฟฟ้าและอุปกรณ์อื่นๆ ที่ความร้อนผิดปกติอาจต้องมีการตรวจสอบเพิ่มเติม
ระบบไฟฟ้าโซลาร์เซลล์
รูปแบบอุณหภูมิทั่วทั้งโมดูลแสงอาทิตย์สามารถให้ข้อมูลเพิ่มเติมในระหว่างขั้นตอนการตรวจสอบทางอากาศ
เครื่องจักรอุตสาหกรรม
ภาพความร้อนสามารถเสริมการตรวจสอบด้วยภาพเมื่อสภาพอุปกรณ์เกี่ยวข้องกับการสร้างความร้อนที่ผิดปกติ
การตรวจสอบร่วมกัน
สามารถใช้เซนเซอร์แบบมองเห็นและเซนเซอร์ความร้อนร่วมกันได้เมื่อต้องประเมินทั้งลักษณะทางกายภาพและพฤติกรรมอุณหภูมิ
สภาพแวดล้อมยังคงมีความสำคัญ
การถ่ายภาพความร้อนไม่ได้ทำงานโดยอิสระจากสภาพแวดล้อมโดยรอบ สภาพอากาศ คุณสมบัติพื้นผิว ระยะการวัด และการแลกเปลี่ยนความร้อนสามารถส่งผลต่อสิ่งที่เซ็นเซอร์สังเกตได้
ด้วยเหตุนี้ การตรวจสอบความร้อนจึงควรมีการกำหนดสภาวะการทำงานและวิธีการแปลความหมายไว้อย่างชัดเจน เพย์โหลดจะให้ข้อมูล ในขณะที่ขั้นตอนการตรวจสอบจะกำหนดว่าข้อมูลนั้นควรได้รับการประเมินอย่างไร
เมื่อใดจึงควรพิจารณา LiDAR สำหรับการทำแผนที่ UAV
LiDAR จะมีประโยชน์เมื่องานขึ้นอยู่กับข้อมูลเชิงพื้นที่ที่แม่นยำ แทนที่จะอาศัยรูปลักษณ์ภายนอกเพียงอย่างเดียว สามารถรวบรวมการวัดระยะทางและสร้างข้อมูลพอยต์คลาวด์ที่รองรับการแสดงภูมิประเทศ โครงสร้าง และสภาพแวดล้อมอื่น ๆ แบบสามมิติ
ทำให้ LiDAR เหมาะสำหรับการใช้งานต่างๆ เช่น การสำรวจเหมือง การสร้างแบบจำลองอาคาร การทำแผนที่ภูมิประเทศ การวัดการก่อสร้าง และการสำรวจแม่น้ำหรือสถานที่
ข้อมูลสามมิติเปลี่ยนขั้นตอนการทำงาน
ภาพถ่ายแบบดั้งเดิมให้ข้อมูลภาพสองมิติ LiDAR เพิ่มการวัดความลึกและระยะทาง ช่วยให้ซอฟต์แวร์สามารถสร้างความสัมพันธ์เชิงพื้นที่ภายในพื้นที่ที่ทำการสำรวจได้
สำหรับอาคาร สิ่งนี้สามารถช่วยสร้างแบบจำลองสามมิติได้ สำหรับภูมิประเทศสามารถให้ข้อมูลระดับความสูงได้ สำหรับไซต์เหมืองหรืออุตสาหกรรม สามารถรองรับการวัดพื้นผิว ความลาดชัน และความสัมพันธ์เชิงพื้นที่ได้
| งาน | เอาท์พุตเชิงพื้นที่ที่เป็นประโยชน์ | การประยุกต์ใช้ที่เป็นไปได้ |
|---|---|---|
| การสำรวจภูมิประเทศ | ข้อมูลระดับความสูงและพื้นผิว | การทำแผนที่สถานที่ การวิเคราะห์ภูมิประเทศ การวางแผนเส้นทาง |
| การสร้างแบบจำลองอาคาร | ข้อมูลโครงสร้างสามมิติ | การสร้างแบบจำลองดิจิทัลและการวิเคราะห์มิติ |
| การทำแผนที่เหมือง | เรขาคณิตพื้นผิวและการวัดเชิงพื้นที่ | การสำรวจและจัดทำเอกสารสถานที่ |
| River Survey | ข้อมูลเชิงพื้นที่และภูมิประเทศรอบทางน้ำ | การวัดไซต์และการประเมินสิ่งแวดล้อม |
LiDAR ต้องมีการวางแผนการบินที่เหมาะสม
คุณภาพของข้อมูลไม่เพียงขึ้นอยู่กับเซนเซอร์เท่านั้น แต่ยังขึ้นอยู่กับเส้นทางการบิน ระดับความสูงในการใช้งาน ความเสถียรของเครื่องบิน สภาพแวดล้อม และวิธีการประมวลผลข้อมูลด้วย
เครื่องบินจำเป็นต้องรักษาสภาพการบินที่เหมาะสมเพื่อให้เซ็นเซอร์สามารถรวบรวมการวัดเชิงพื้นที่ได้อย่างสม่ำเสมอ ข้อมูลผลลัพธ์จะต้องได้รับการประมวลผลเป็นรูปแบบที่โครงการต้องการ เช่น พอยต์คลาวด์ แบบจำลองภูมิประเทศ หรือโครงสร้างสามมิติ
เมื่อองค์ประกอบเหล่านี้ประสานกัน LiDAR จะให้มุมมองเชิงพื้นที่ที่มีรายละเอียดมากขึ้นของบริเวณที่การวัดด้วยตนเองอาจทำได้ยากหรือไม่มีประสิทธิภาพ
อุปกรณ์ฟังก์ชั่นสามารถขยายขีดความสามารถของ UAV ได้อย่างไร?
ไม่ใช่ทุกเพย์โหลดที่ได้รับการออกแบบมาเพื่อรวบรวมข้อมูล บางส่วนได้รับการออกแบบเพื่อดำเนินการทางกายภาพหรือสนับสนุนขั้นตอนการทำงานที่กำหนดไว้ภาคพื้นดิน
อุปกรณ์กระจายสินค้าทางการเกษตร ระบบการยกวัสดุ โมดูลไฟ และอุปกรณ์สื่อสารเป็นตัวอย่างของประเภทน้ำหนักบรรทุกที่ใช้งานได้ พวกเขาเปลี่ยนบทบาทของ UAV จากแท่นสังเกตการณ์เป็นเครื่องมือทางอากาศที่มุ่งเน้นงาน
การฉีดพ่นและเพาะเมล็ดทางการเกษตร
อุปกรณ์การเกษตรอาจรวมถึงระบบการฉีดพ่นที่แม่นยำ กล่องกระจายวัสดุ และอุปกรณ์การเพาะเมล็ด ระบบเหล่านี้ได้รับการออกแบบให้มีการควบคุมการกระจายสินค้ามากกว่าการขนส่งตู้คอนเทนเนอร์แบบธรรมดา
เครื่องบินจำเป็นต้องคำนึงถึงมวลน้ำหนักบรรทุก ปริมาตรของเหลวหรือวัสดุ กลไกการกระจาย ความต้องการพลังงาน และรูปแบบการปฏิบัติงาน การใช้งานที่สม่ำเสมอนั้นขึ้นอยู่กับทั้งกลไกน้ำหนักบรรทุกและวิธีการควบคุมเครื่องบิน
การยกและการขนส่งวัสดุ
อุปกรณ์ขนถ่ายวัสดุสามารถอนุญาตให้เครื่องบินเคลื่อนย้ายเครื่องมือ ส่วนประกอบ หรือวัสดุบำรุงรักษาน้ำหนักเบาไปยังตำแหน่งที่อาจเข้าถึงได้ยากจากพื้นดินโดยตรง
โครงสร้างทางกลจำเป็นต้องรองรับน้ำหนักที่ต้องการในขณะที่รักษาสมดุลของเครื่องบิน ตำแหน่งการบรรทุก จุดยึด ความแข็งแรงของโครงสร้าง และกลไกการปลดหรือการจัดการ ล้วนต้องได้รับการพิจารณาเมื่อพัฒนาโครงร่าง
อุปกรณ์แสงสว่างและการสื่อสาร
ไฟส่องสว่างความเข้มสูงสามารถรองรับการตรวจสอบในเวลากลางคืน การบำรุงรักษา และสภาพการทำงานอื่นๆ ที่มีแสงน้อย อุปกรณ์สื่อสารสามารถส่งสัญญาณเสียงแบบเรียลไทม์ได้เมื่อผู้ปฏิบัติงานจำเป็นต้องสื่อสารกับบุคคลที่อยู่ห่างจากตำแหน่งควบคุมปกติ
น้ำหนักบรรทุกเหล่านี้แสดงให้เห็นว่าเหตุใดเครื่องบินจึงควรได้รับการพิจารณาว่าเป็นระบบที่สมบูรณ์ แสงสว่างเพิ่มความต้องการไฟฟ้า อุปกรณ์สื่อสารเพิ่มข้อกำหนดด้านไฟฟ้าและข้อมูล อุปกรณ์ยกจะเปลี่ยนภาระของโครงสร้าง อุปกรณ์การเกษตรส่งผลกระทบต่อมวลเครื่องบินตลอดการปฏิบัติงาน
การฉีดพ่นและการเพาะเมล็ด ผสมผสานการกระจายวัสดุควบคุมเข้ากับแพลตฟอร์มเครื่องบินที่เหมาะสำหรับการดำเนินงานทางการเกษตร
การจัดการวัสดุ ใช้โครงสร้างเฉพาะเพื่อรองรับการขนส่งเครื่องมือและวัสดุน้ำหนักเบาไปยังสถานที่ที่เลือก
แสงสว่างและการสื่อสาร เพิ่มฟังก์ชันการส่องสว่างหรือการสื่อสารด้วยเสียงสำหรับการตรวจสอบ การบำรุงรักษา และขั้นตอนการปฏิบัติงานโดยเฉพาะ
เพย์โหลดที่ใช้งานได้ต้องการมากกว่าพื้นที่ในการติดตั้ง
เพย์โหลดที่ทำหน้าที่ทางกายภาพสามารถสร้างโหลดแบบไดนามิกระหว่างการดำเนินการได้ อุปกรณ์ฉีดพ่นจะเปลี่ยนมวลเมื่อมีการใช้วัสดุ อุปกรณ์ช่วยยกจะเปลี่ยนน้ำหนักบรรทุกของเครื่องบินเมื่อมีการหยิบหรือปล่อยวัตถุ
การเปลี่ยนแปลงเหล่านี้หมายความว่านักพัฒนาจำเป็นต้องประเมินลำดับการปฏิบัติงาน แทนที่จะประเมินเฉพาะน้ำหนักบรรทุกคงที่ โครงสร้างทางกล ความสามารถในการขับเคลื่อน การตอบสนองของการควบคุม ความจุของแบตเตอรี่ และจุดศูนย์ถ่วงทั้งหมดอาจได้รับผลกระทบทั้งหมด
UAV สามารถสนับสนุนการตรวจสอบด้านสิ่งแวดล้อมได้อย่างไร?
น้ำหนักบรรทุกด้านสิ่งแวดล้อมช่วยให้เครื่องบินรวบรวมข้อมูลจากพื้นที่อุตสาหกรรม ทางน้ำ พื้นที่เกษตรกรรม และสถานที่อื่นๆ ที่จำเป็นต้องมีการวัดแบบกระจาย
UAV สามารถบรรทุกเซ็นเซอร์ตรวจจับก๊าซ อุปกรณ์ตรวจสอบฝุ่น อุปกรณ์เก็บตัวอย่างน้ำ หรือเซ็นเซอร์พิเศษอื่นๆ ได้ ทั้งนี้ขึ้นอยู่กับอุปกรณ์ เครื่องบินให้ความคล่องตัว ในขณะที่น้ำหนักบรรทุกมีฟังก์ชันการวัด
การตรวจสอบก๊าซและคุณภาพอากาศ
อุปกรณ์ตรวจจับก๊าซสามารถรวบรวมข้อมูลในตำแหน่งที่เลือกรอบๆ โรงงานอุตสาหกรรมหรือพื้นที่อื่นๆ ที่จำเป็นต้องประเมินสภาพอากาศ การเคลื่อนย้ายทางอากาศสามารถช่วยให้ผู้ปฏิบัติงานตรวจสอบสถานที่หลายแห่งได้โดยไม่ต้องเข้าไปในทุกพื้นที่
เพื่อการตรวจสอบที่เชื่อถือได้ เซ็นเซอร์จะต้องทำงานตามเงื่อนไขการวัดที่ระบุ ระดับความสูง การไหลเวียนของอากาศ การตอบสนองของเซ็นเซอร์ วิธีการสุ่มตัวอย่าง และเส้นทางการบินสามารถส่งผลต่อข้อมูลที่รวบรวมได้
การเก็บตัวอย่างคุณภาพน้ำ
สามารถใช้อุปกรณ์เก็บตัวอย่างน้ำในกรณีที่จำเป็นต้องเก็บตัวอย่างหรือการวัดค่าจากตำแหน่งที่เลือกริมแม่น้ำ อ่างเก็บน้ำ หรือแหล่งน้ำอื่นๆ เครื่องบินสามารถเข้าถึงสถานที่ที่อาจไม่สะดวกในการเข้าถึงโดยตรงจากฝั่ง
การออกแบบน้ำหนักบรรทุกจำเป็นต้องพิจารณาวิธีการสุ่มตัวอย่าง ความจุของตู้คอนเทนเนอร์ โครงสร้างสิ่งที่แนบมา และปฏิสัมพันธ์ระหว่างเครื่องบินกับสภาพแวดล้อมทางน้ำ
การตรวจสอบฝุ่นและอนุภาค
อุปกรณ์ตรวจวัดในอากาศยังสามารถรองรับการตรวจสอบฝุ่นหรือสภาพอนุภาคอื่นๆ ได้อีกด้วย วัตถุประสงค์ไม่ใช่เพียงเพื่อรวบรวมการอ่านแต่เพื่อสร้างกระบวนการวัดซ้ำในสถานที่และสภาพการทำงานที่กำหนด
- กำหนดพารามิเตอร์สภาพแวดล้อมที่จะวัด
- เลือกเซ็นเซอร์ที่ตรงกับช่วงการวัดและการใช้งานที่ต้องการ
- วางแผนเส้นทางบินและตำแหน่งเก็บตัวอย่างรอบวัตถุประสงค์การตรวจติดตาม
- พิจารณาสภาพอากาศ กระแสลม อุณหภูมิ และตัวแปรสภาพแวดล้อมอื่นๆ
- กำหนดวิธีการจัดเก็บ ประมวลผล และตีความข้อมูลที่รวบรวม
คุณภาพของข้อมูลมีความสำคัญเซ็นเซอร์สามารถผลิตข้อมูลที่เป็นประโยชน์ได้ก็ต่อเมื่อมีการประสานสภาพการทำงาน การติดตั้ง วิธีการสุ่มตัวอย่าง และขั้นตอนการประมวลผลข้อมูลอย่างเหมาะสมเท่านั้น
การวิเคราะห์อัจฉริยะช่วยปรับปรุงการใช้เพย์โหลดได้อย่างไร
การรวบรวมข้อมูลเป็นเพียงส่วนหนึ่งของขั้นตอนการตรวจสอบเท่านั้น เมื่อชุดข้อมูลรูปภาพและเซ็นเซอร์มีขนาดใหญ่ขึ้น การวิเคราะห์อัตโนมัติสามารถช่วยให้ผู้ปฏิบัติงานระบุเงื่อนไขที่กำหนดไว้ล่วงหน้าได้อย่างมีประสิทธิภาพมากขึ้น
โมดูลการวิเคราะห์ภาพที่ใช้ AI สามารถใช้กับกล้องที่เหมาะสมเพื่อระบุสภาวะต่างๆ เช่น รอยแตกบนพื้นผิว ความเสียหายของเส้นที่มองเห็นได้ ความผิดปกติของอุปกรณ์ หรือความผิดปกติของการมองเห็นที่กำหนดไว้ล่วงหน้า วัตถุประสงค์คือเพื่อแปลงข้อมูลภาพดิบให้เป็นข้อมูลที่สามารถรองรับการตัดสินใจในการตรวจสอบได้
จากการรวบรวมภาพไปจนถึงการจดจำเงื่อนไข
ในขั้นตอนการตรวจสอบแบบเดิมๆ เที่ยวบินอาจสร้างภาพจำนวนมากซึ่งจำเป็นต้องตรวจสอบด้วยตนเองในภายหลัง โมดูลการวิเคราะห์อัจฉริยะสามารถประมวลผลภาพที่รวบรวมและพื้นที่ติดธงที่ตรงกับเกณฑ์การรับรู้ที่กำหนดไว้ล่วงหน้า
การดำเนินการนี้ไม่ได้ขจัดความจำเป็นในการตรวจสอบโดยเจ้าหน้าที่ แต่สามารถช่วยจัดระเบียบข้อมูลการตรวจสอบจำนวนมากและมุ่งความสนใจไปที่รูปภาพหรือสถานที่ที่ต้องมีการตรวจสอบอย่างใกล้ชิดแทน
การวิเคราะห์แบบเรียลไทม์และหลังการบิน
การวิเคราะห์อาจเกิดขึ้นระหว่างการบินหรือหลังจากการรวบรวมข้อมูล ทั้งนี้ขึ้นอยู่กับสถาปัตยกรรมของระบบ การประมวลผลแบบเรียลไทม์สามารถให้ข้อมูลที่รวดเร็วยิ่งขึ้นเมื่อจำเป็นต้องตัดสินใจทันที การประมวลผลหลังการบินสามารถรองรับการวิเคราะห์ที่มีรายละเอียดมากขึ้นโดยใช้ชุดข้อมูลขนาดใหญ่และทรัพยากรการประมวลผลเพิ่มเติม
การรวบรวมข้อมูล
เซ็นเซอร์จะจับภาพหรือการวัดตามแผนการบินและข้อกำหนดของงาน
การคัดกรองข้อมูล
ระบบประมวลผลข้อมูลที่รวบรวมและระบุรูปแบบหรือเงื่อนไขที่กำหนดไว้ล่วงหน้า
องค์กรผลลัพธ์
ปัญหาที่อาจเกิดขึ้นสามารถจัดกลุ่มตามสถานที่ อุปกรณ์ รูปภาพ หรือเกณฑ์อื่นๆ ที่โครงการกำหนด
การตรวจสอบของมนุษย์
ผู้ปฏิบัติงานสามารถตรวจสอบข้อมูลที่ติดธงและพิจารณาว่าจำเป็นต้องมีการตรวจสอบเพิ่มเติมหรือไม่
การบูรณาการจะกำหนดประโยชน์เชิงปฏิบัติ
โมดูลอัจฉริยะจำเป็นต้องเข้าถึงข้อมูลภาพที่เหมาะสม ทรัพยากรการประมวลผลที่เพียงพอ อินเทอร์เฟซที่เข้ากันได้ และการติดตั้งที่เหมาะสม เครื่องบินยังต้องรักษาสภาพการบินที่ช่วยให้เซ็นเซอร์รวบรวมข้อมูลที่เป็นประโยชน์ได้
ด้วยเหตุนี้ ฟังก์ชัน AI จึงไม่ควรพิจารณาแยกจากกล้อง เครื่องบิน ดาต้าลิงค์ ระบบไฟฟ้า และขั้นตอนการประมวลผล คุณค่าในทางปฏิบัติมาจากการทำงานร่วมกันของชิ้นส่วนเหล่านี้
สิ่งที่ควรพิจารณาเมื่อรวมอุปกรณ์น้ำหนักบรรทุก
การรวมเพย์โหลดเริ่มต้นด้วยความเข้ากันได้ทางกล แต่จะขยายไปสู่การพิจารณาด้านไฟฟ้า โครงสร้าง การควบคุม ความร้อน และข้อมูล น้ำหนักบรรทุกอาจทำงานได้อย่างถูกต้องบนม้านั่งในห้องปฏิบัติการ และยังต้องมีการเปลี่ยนแปลงก่อนจึงจะสามารถทำงานได้อย่างน่าเชื่อถือบนเครื่องบิน
น้ำหนักและจุดศูนย์ถ่วง
มวลของน้ำหนักบรรทุกมีส่วนโดยตรงต่อน้ำหนักปฏิบัติการรวมของเครื่องบิน ที่สำคัญกว่านั้น ตำแหน่งของมวลนั้นส่งผลต่อจุดศูนย์ถ่วงของเครื่องบิน
น้ำหนักบรรทุกที่ติดตั้งห่างจากศูนย์กลางของเครื่องบินสามารถสร้างเอฟเฟกต์ที่แตกต่างไปจากน้ำหนักบรรทุกที่ติดตั้งไว้ใกล้กับมัน แม้ว่าน้ำหนักบรรทุกทั้งสองจะมีมวลเท่ากันก็ตาม ดังนั้นควรพิจารณาตำแหน่งการติดตั้งในระหว่างการออกแบบโครงสร้าง
ข้อกำหนดด้านพลังงาน
น้ำหนักบรรทุกบางส่วนมีความต้องการไฟฟ้าค่อนข้างต่ำ ในขณะที่บางน้ำหนักบรรทุกอาจต้องใช้พลังงานจำนวนมาก ระบบไฟส่องสว่าง กลไกขับเคลื่อน โมดูลคอมพิวเตอร์ และเซ็นเซอร์บางตัวสามารถเพิ่มภาระทางไฟฟ้าของเครื่องบินได้
แบตเตอรี่เครื่องบินและระบบจำหน่ายไฟฟ้าจำเป็นต้องคำนึงถึงข้อกำหนดเพิ่มเติมนี้ มิฉะนั้น เพย์โหลดอาจส่งผลต่อพฤติกรรมการทำงานของแพลตฟอร์มทั้งหมด
การติดตั้งและการสั่นสะเทือน
โครงสร้างการติดตั้งจะต้องรักษาน้ำหนักบรรทุกให้ปลอดภัยในขณะที่จำกัดการเคลื่อนไหวที่ไม่จำเป็น สำหรับกล้องและเซ็นเซอร์ที่แม่นยำอื่นๆ การสั่นสะเทือนอาจส่งผลต่อคุณภาพของข้อมูล สำหรับอุปกรณ์เชิงฟังก์ชัน การเคลื่อนย้ายโครงสร้างอาจส่งผลต่อความแม่นยำของการปฏิบัติงานทางกายภาพ
อินเทอร์เฟซข้อมูลและการสื่อสาร
เพย์โหลดสมัยใหม่อาจสร้างไฟล์ภาพขนาดใหญ่ วิดีโอสด การวัดเซ็นเซอร์ หรือข้อมูลที่มีโครงสร้างอื่นๆ สถาปัตยกรรมการสื่อสารจึงต้องสนับสนุนการไหลของข้อมูลที่จำเป็นระหว่างน้ำหนักบรรทุก เครื่องบิน อุปกรณ์ภาคพื้นดิน หรือระบบประมวลผลบนเครื่องบิน
| พื้นที่บูรณาการ | คำถามสำคัญ | ผลกระทบที่อาจเกิดขึ้น |
|---|---|---|
| น้ำหนัก | เครื่องบินสามารถรองรับน้ำหนักบรรทุกได้ครบถ้วนหรือไม่? | ส่งผลต่อน้ำหนักบรรทุกรวมของเครื่องบินและความต้องการแรงขับ |
| จุดศูนย์ถ่วง | น้ำหนักบรรทุกอยู่ที่ตำแหน่งใด? | สามารถส่งผลต่อความสมดุลของเครื่องบินและพฤติกรรมการบินได้ |
| พลัง | อุปกรณ์ต้องใช้พลังงานไฟฟ้าเท่าใด? | เปลี่ยนแปลงข้อกำหนดโหลดไฟฟ้าและแบตเตอรี่โดยรวม |
| การติดตั้ง | อุปกรณ์ถูกยึดและเสถียรอย่างไร? | มีอิทธิพลต่อความสมบูรณ์ของโครงสร้าง การสั่นสะเทือน และคุณภาพของข้อมูล |
| อินเทอร์เฟซข้อมูล | ข้อมูลถูกส่งหรือจัดเก็บอย่างไร? | กำหนดข้อกำหนดด้านการสื่อสารและการประมวลผล |
| การซ่อมบำรุง | สามารถเข้าถึงและเปลี่ยนอุปกรณ์ได้อย่างมีประสิทธิภาพหรือไม่ | ส่งผลต่อความสามารถในการให้บริการและความสะดวกในการปฏิบัติงาน |
ควรตรวจสอบการบูรณาการก่อนการผลิต
โดยปกติแล้วจะง่ายกว่าในการแก้ปัญหาส่วนต่อประสานก่อนที่โครงสร้างเครื่องบินและระบบการติดตั้งน้ำหนักบรรทุกจะเสร็จสิ้น แบบร่าง ขนาดอุปกรณ์ ตำแหน่งตัวเชื่อมต่อ ข้อมูลจำเพาะด้านพลังงาน จุดติดตั้ง และข้อกำหนดในการใช้งาน ถือเป็นพื้นฐานทางเทคนิคที่เป็นประโยชน์
เมื่อมีการกำหนดรายละเอียดเหล่านี้ตั้งแต่เนิ่นๆ ชิ้นส่วนโครงสร้างและอินเทอร์เฟซทางไฟฟ้าสามารถพัฒนารอบๆ อุปกรณ์ได้ แทนที่จะแก้ไขซ้ำๆ ในภายหลัง
ผู้ซื้อควรเลือกการกำหนดค่าที่เหมาะสมอย่างไร
การเลือกเพย์โหลดควรขึ้นอยู่กับงานจริงและการกำหนดค่า UAV โดยสมบูรณ์ เซ็นเซอร์ขั้นสูงทางเทคนิคยังคงไม่เหมาะสมได้หากมีน้ำหนักมากเกินไป ใช้พลังงานมากเกินไป ไม่สามารถติดตั้งได้อย่างเหมาะสม หรือสร้างข้อมูลที่ไม่ตรงกับขั้นตอนการทำงานที่ต้องการ
เริ่มต้นด้วยผลลัพธ์
กำหนดสิ่งที่ผู้ปฏิบัติงานต้องการหลังจากเที่ยวบิน วัตถุประสงค์เป็นภาพที่มีความละเอียดสูง แผนที่อุณหภูมิ แบบจำลองสามมิติ การวัดสภาพแวดล้อม การดำเนินการทางกายภาพ หรือการรวมกันของเอาท์พุตหลาย ๆ อย่างหรือไม่
คำถามนี้จะจำกัดหมวดหมู่อุปกรณ์ให้แคบลงก่อนที่จะพิจารณาข้อกำหนดเฉพาะโดยละเอียดเพิ่มเติม
ตรวจสอบขีดจำกัดของเครื่องบิน
ตรวจสอบน้ำหนักบรรทุกสูงสุด พื้นที่ติดตั้ง กำลังไฟฟ้าที่มีอยู่ ขนาดเครื่องบิน พฤติกรรมการบิน และข้อจำกัดใดๆ ที่กำหนดโดยโครงสร้างที่มีอยู่
พิจารณาสภาพแวดล้อมการทำงาน
อุณหภูมิ ฝุ่น ความชื้น การสั่นสะเทือน ลม แสงสว่าง ภูมิประเทศ และระดับความสูงในการทำงาน ล้วนส่งผลต่อประสิทธิภาพของอุปกรณ์ เพย์โหลดควรเหมาะสมกับสภาวะที่จะใช้งานจริง
ประเมินเวิร์กโฟลว์ข้อมูล
การเลือกเซ็นเซอร์ควรรวมห่วงโซ่ข้อมูลที่สมบูรณ์ พิจารณาว่าข้อมูลจะถูกบันทึก จัดเก็บ ส่ง ประมวลผล ตรวจสอบ และเก็บถาวรอย่างไร
- งาน:จำเป็นต้องมีการดำเนินการทางกายภาพหรือข้อมูลอะไรบ้าง?
- มวล:น้ำหนักรวมของอุปกรณ์และอุปกรณ์เสริมคือเท่าไร?
- พลัง:ต้องใช้อินพุตไฟฟ้าใดระหว่างการทำงานปกติ?
- ขนาด:มีพื้นที่ติดตั้งใดบ้างบนเครื่องบิน?
- สิ่งแวดล้อม:คาดว่าจะมีอุณหภูมิ การสั่นสะเทือน แสง และสภาพอากาศเท่าใด
- ข้อมูล:ข้อมูลใดบ้างที่ต้องเก็บรวบรวม และจะประมวลผลอย่างไร?
| ปัจจัยการคัดเลือก | สิ่งที่ต้องกำหนด | ทำไมมันถึงสำคัญ |
|---|---|---|
| แอปพลิเคชัน | การตรวจสอบ การทำแผนที่ การเกษตร การติดตาม การขนส่ง หรืองานอื่น | กำหนดหมวดหมู่เพย์โหลดพื้นฐาน |
| น้ำหนักบรรทุก | อุปกรณ์ทั้งหมดและน้ำหนักการติดตั้ง | ต้องตรงกับความสามารถของเครื่องบินและแรงขับ |
| พลัง | แรงดันไฟฟ้าและความต้องการไฟฟ้าที่คาดหวัง | ต้องเข้ากันได้กับระบบไฟฟ้า UAV |
| การติดตั้ง | ส่วนต่อประสานทางกายภาพและตำแหน่งอุปกรณ์ | ส่งผลต่อโครงสร้าง ความเสถียร และการดูแลรักษา |
| เอาท์พุทข้อมูล | รูปภาพ ข้อมูลความร้อน เมฆพอยต์ การอ่านเซ็นเซอร์ หรือผลการปฏิบัติงาน | กำหนดเวิร์กโฟลว์การประมวลผลดาวน์สตรีม |
ระบบน้ำหนักบรรทุกมีการพัฒนาสำหรับการใช้งานทางอุตสาหกรรมอย่างไร
การพัฒนาเทคโนโลยีน้ำหนักบรรทุก UAV มุ่งเน้นไปที่ทิศทางการปฏิบัติ 4 ทิศทางมากขึ้น ได้แก่ อุปกรณ์ขนาดเล็ก ความแม่นยำในการตรวจจับที่มากขึ้น การประมวลผลข้อมูลที่ชาญฉลาดมากขึ้น และการบูรณาการอย่างใกล้ชิดกับเครื่องบิน
การย่อขนาดสามารถอนุญาตให้ติดตั้งอุปกรณ์ที่มีประโยชน์บนเครื่องบินขนาดเล็กหรืออนุญาตให้อุปกรณ์หลายเครื่องรวมกันบนแพลตฟอร์มเดียว ขนาดที่ลดลงยังช่วยลดความยุ่งยากในการบูรณาการทางกลเมื่อพื้นที่การติดตั้งมีจำกัด
ความแม่นยำในการตรวจจับที่สูงขึ้น
งานอุตสาหกรรมมักต้องการมากกว่าข้อมูลภาพทั่วไป การตรวจสอบโดยละเอียด การวิเคราะห์อุณหภูมิ การวัดสามมิติ และการตรวจสอบสภาพแวดล้อม ล้วนขึ้นอยู่กับเซ็นเซอร์ที่สามารถสร้างข้อมูลที่เหมาะสมสำหรับงานเป้าหมายได้
ความแม่นยำสูงกว่าจึงไม่ใช่ข้อกำหนดเฉพาะแบบแยกส่วน โดยจำเป็นต้องเชื่อมต่อกับวิธีการวัด ระยะการทำงาน ความเสถียรของเครื่องบิน และขั้นตอนการประมวลผลข้อมูลที่จำเป็น
สติปัญญาที่มากขึ้น
เมื่อเซ็นเซอร์สร้างข้อมูลมากขึ้น การวิเคราะห์อัตโนมัติจึงมีประโยชน์มากขึ้น การจดจำด้วย AI สามารถช่วยระบุรูปแบบที่กำหนดไว้ล่วงหน้าในชุดภาพขนาดใหญ่ จัดระเบียบข้อมูลการตรวจสอบ และเน้นพื้นที่ที่สมควรได้รับการตรวจสอบเพิ่มเติม
การพัฒนานี้เปลี่ยนบทบาทของเพย์โหลดจากตัวรวบรวมข้อมูลแบบพาสซีฟไปเป็นส่วนที่ใช้งานอยู่ในเวิร์กโฟลว์ข้อมูล
บูรณาการระบบที่ลึกยิ่งขึ้น
ขั้นต่อไปของการพัฒนาไม่ใช่แค่การเพิ่มอุปกรณ์เพิ่มเติมเท่านั้น กำลังบูรณาการเครื่องบิน น้ำหนักบรรทุก แรงขับ แบตเตอรี่ โครงสร้าง อินเทอร์เฟซการสื่อสาร และระบบประมวลผล เพื่อให้ทำงานเป็นแพลตฟอร์มที่มีการประสานงานเดียวกัน
นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับการใช้งานทางอุตสาหกรรมที่ปรับแต่งเอง เพย์โหลดแบบพิเศษสามารถส่งผลต่อข้อกำหนดของแบตเตอรี่ได้ การเปลี่ยนแปลงแบตเตอรี่อาจส่งผลต่อมวลเครื่องบิน การเปลี่ยนแปลงโครงสร้างอาจส่งผลต่อการติดตั้งเพย์โหลด การประมวลผลเพิ่มเติมสามารถเปลี่ยนความต้องการพลังงานได้ การออกแบบระดับระบบช่วยรักษาความสัมพันธ์เหล่านี้ให้สอดคล้องกัน
การย่อขนาด อุปกรณ์ขนาดเล็กสามารถทำให้การติดตั้งง่ายขึ้นและสร้างความยืดหยุ่นมากขึ้นสำหรับแพลตฟอร์มเครื่องบินขนาดกะทัดรัด
ความแม่นยำที่สูงขึ้น เซ็นเซอร์ที่ได้รับการปรับปรุงสามารถให้ข้อมูลภาพ ความร้อน เชิงพื้นที่ หรือสิ่งแวดล้อมที่มีรายละเอียดมากขึ้น
การประมวลผลอัจฉริยะ การวิเคราะห์อัตโนมัติสามารถช่วยแปลงข้อมูลที่รวบรวมไว้จำนวนมากให้เป็นข้อมูลการตรวจสอบที่มีลำดับความสำคัญ
UAV อุตสาหกรรมกำลังมีความเฉพาะเจาะจงในการใช้งานมากขึ้น
มูลค่าของเครื่องบินมืออาชีพจะเพิ่มขึ้นเรื่อยๆ ขึ้นอยู่กับว่าเครื่องบินนั้นเหมาะกับงานที่จะนำไปใช้งานมากน้อยเพียงใด แพลตฟอร์มที่ได้รับการออกแบบตามข้อกำหนดในการตรวจสอบอาจมีลำดับความสำคัญด้านโครงสร้างและไฟฟ้าแตกต่างจากแพลตฟอร์มที่ออกแบบมาสำหรับการเกษตรหรือการขนถ่ายวัสดุ
ซึ่งหมายความว่าการพัฒนาน้ำหนักบรรทุกและการพัฒนาเครื่องบินมีความเชื่อมโยงกันมากขึ้น แทนที่จะเลือกเครื่องบินทั่วไปก่อนแล้วเพิ่มอุปกรณ์ในภายหลัง ทีมงานโครงการสามารถกำหนดภารกิจปฏิบัติการและพัฒนาระบบที่สมบูรณ์โดยรอบได้
มุมมองของระบบการพัฒนาในอนาคตมีแนวโน้มที่จะมุ่งเน้นไปที่เครื่องบินน้อยลงในฐานะเครื่องบินที่แยกได้ และให้ความสำคัญกับความสัมพันธ์ระหว่างเครื่องบิน น้ำหนักบรรทุก ระบบไฟฟ้า การประมวลผลข้อมูล และขั้นตอนการทำงานทางอุตสาหกรรมที่เฉพาะเจาะจง
คำถามที่พบบ่อย
อุปกรณ์น้ำหนักบรรทุกประเภทใดบ้างที่สามารถใช้กับ UAV อุตสาหกรรมได้?
หมวดหมู่ทั่วไป ได้แก่ กล้องที่มองเห็นได้ ระบบถ่ายภาพความร้อน LiDAR อุปกรณ์ฉีดพ่นและเพาะเมล็ดทางการเกษตร อุปกรณ์ขนถ่ายวัสดุ เซ็นเซอร์สิ่งแวดล้อม ระบบไฟส่องสว่าง โมดูลการสื่อสาร และอุปกรณ์วิเคราะห์ภาพอัจฉริยะ ทางเลือกที่เหมาะสมขึ้นอยู่กับงานปฏิบัติการ
ฉันจะเลือกระหว่างกล้องแบบแสงที่มองเห็นและการถ่ายภาพความร้อนได้อย่างไร
กล้องแสงที่มองเห็นได้จะเหมาะสมเมื่องานขึ้นอยู่กับลักษณะพื้นผิว รูปภาพ หรือวิดีโอเป็นหลัก การถ่ายภาพความร้อนมีประโยชน์เมื่อความแตกต่างของอุณหภูมิหรือรูปแบบความร้อนมีความสำคัญ ขั้นตอนการตรวจสอบบางอย่างสามารถใช้ทั้งสองอย่างเพื่อรับข้อมูลเสริมได้
เมื่อใดจึงควรใช้ LiDAR แทนกล้องทั่วไป
ควรพิจารณา LiDAR เมื่อโครงการต้องการการวัดเชิงพื้นที่สามมิติ ข้อมูลภูมิประเทศ ข้อมูลระดับความสูง หรือการสร้างแบบจำลองโครงสร้าง กล้องทั่วไปให้ข้อมูลภาพ ในขณะที่ LiDAR เพิ่มความสามารถในการวัดระยะทางและเชิงพื้นที่
UAV หนึ่งลำสามารถบรรทุกระบบน้ำหนักบรรทุกหลายระบบได้หรือไม่
อาจเป็นไปได้เมื่อเครื่องบินมีน้ำหนักบรรทุกเพียงพอ พื้นที่ติดตั้งทางกายภาพ กำลังไฟฟ้าที่มีอยู่ การรองรับโครงสร้างที่เหมาะสม และอินเทอร์เฟซข้อมูลที่เข้ากันได้ ควรมีการประเมินน้ำหนักบรรทุกหลายรายการร่วมกัน เนื่องจากน้ำหนักรวมและความต้องการพลังงานที่รวมกันส่งผลต่อโครงสร้างของเครื่องบิน
ปัจจัยใดที่ส่งผลต่อการรวมเพย์โหลด
ปัจจัยสำคัญ ได้แก่ น้ำหนักบรรทุก ขนาด จุดศูนย์ถ่วง วิธีการติดตั้ง ความต้องการพลังงาน การสั่นสะเทือน อินเทอร์เฟซข้อมูล สภาพแวดล้อม และการเข้าถึงการบำรุงรักษา คุณลักษณะเหล่านี้ควรได้รับการตรวจสอบก่อนที่จะยืนยันโครงร่างเครื่องบินขั้นสุดท้าย
สามารถปรับแต่งอุปกรณ์เพย์โหลดสำหรับ UAV เฉพาะรุ่นได้หรือไม่
การกำหนดค่าเฉพาะโครงการสามารถพัฒนาได้ตามขนาดอุปกรณ์ที่กำหนด ข้อกำหนดในการติดตั้ง ลักษณะกำลัง และสภาพการทำงาน ระดับของการปรับแต่งขึ้นอยู่กับการใช้งานและพารามิเตอร์ทางเทคนิคที่เครื่องบินต้องการ
การวิเคราะห์ภาพอัจฉริยะสามารถนำไปใช้กับอุปกรณ์ UAV ได้อย่างไร
โมดูลที่ใช้ AI ที่เหมาะสมสามารถวิเคราะห์ภาพที่รวบรวมและระบุเงื่อนไขที่กำหนดไว้ล่วงหน้า เช่น รอยแตกที่พื้นผิว ความเสียหายของเส้นที่มองเห็นได้ ความผิดปกติของอุปกรณ์ หรือรูปแบบอื่น ๆ ที่ระบุ ผลลัพธ์สามารถช่วยจัดระเบียบชุดข้อมูลขนาดใหญ่และมุ่งความสนใจไปที่พื้นที่ที่ต้องการการตรวจสอบเพิ่มเติม
ระบบน้ำหนักบรรทุกเหมาะสำหรับการใช้งานทางการเกษตรหรือไม่?
ใช่. อุปกรณ์การเกษตรอาจรวมถึงระบบฉีดพ่นและเพาะเมล็ดที่ออกแบบมาเพื่อควบคุมการกระจายวัสดุ การกำหนดค่าน้ำหนักบรรทุกควรตรงกับน้ำหนักบรรทุกในการทำงานของเครื่องบิน กำลังที่มีอยู่ ความจุถังหรือวัสดุ และข้อกำหนดในการใช้งาน
เพย์โหลด UAV สามารถรองรับการตรวจสอบด้านสิ่งแวดล้อมได้หรือไม่
ใช่. UAV สามารถพกพาอุปกรณ์สำหรับการตรวจจับก๊าซ การติดตามฝุ่น การเก็บตัวอย่างน้ำ และการวัดด้านสิ่งแวดล้อมอื่นๆ เซ็นเซอร์ เส้นทางการบิน วิธีการสุ่มตัวอย่าง และสภาพแวดล้อมควรได้รับการพิจารณาเมื่อพัฒนาขั้นตอนการตรวจสอบ
สิ่งที่ควรกำหนดก่อนที่จะหารือเกี่ยวกับโซลูชันเพย์โหลดที่ปรับแต่งเอง
ข้อมูลที่เป็นประโยชน์ ได้แก่ งานที่ตั้งใจไว้ ขนาดน้ำหนักบรรทุก น้ำหนักรวม กำลังที่ต้องการ ส่วนต่อประสานการติดตั้ง ข้อกำหนดข้อมูล สภาพแวดล้อมการทำงาน สภาพการบินที่คาดหวัง และข้อกำหนดในการวัดหรือการปฏิบัติงานเฉพาะใดๆ
วางแผนการกำหนดค่าเพย์โหลดสำหรับ UAV ของคุณ
แบ่งปันการใช้งานที่ต้องการ ขนาดอุปกรณ์ น้ำหนักบรรทุก ข้อกำหนดด้านพลังงาน เงื่อนไขการติดตั้ง หรือวัตถุประสงค์การตรวจจับเพื่อเริ่มการอภิปรายทางเทคนิคที่มุ่งเน้น
ติดต่อเราเพื่อหารือเกี่ยวกับข้อกำหนดน้ำหนักบรรทุกของคุณ