- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
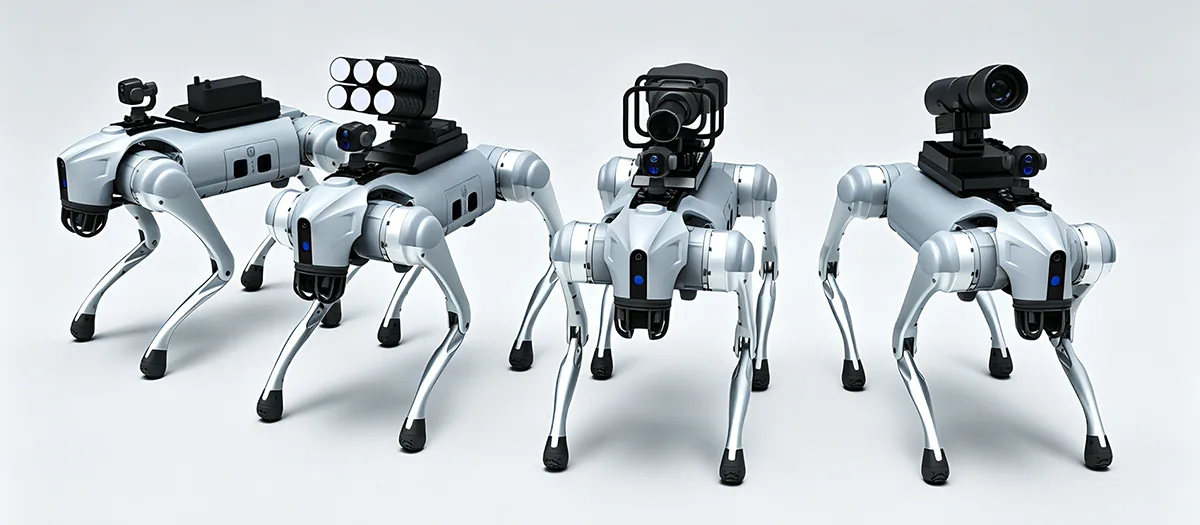
อะไรทำให้หุ่นยนต์สุนัขเหมาะสำหรับการปฏิบัติการทางอุตสาหกรรมที่ซับซ้อน
A หุ่นยนต์หมาได้รับการออกแบบมาเพื่อเคลื่อนที่เกินข้อจำกัดของหุ่นยนต์เคลื่อนที่แบบมีล้อทั่วไป เมื่องานทางอุตสาหกรรมเกี่ยวข้องกับบันได ทางลาด พื้นไม่เรียบ ทางเดินแคบ เศษซาก อุโมงค์ หรือภูมิประเทศที่ยากลำบากอื่นๆ คุณค่าของมันมาจากการผสมผสานระหว่างความคล่องตัวสี่เท่า การนำทางอัตโนมัติ การรับรู้ด้านสิ่งแวดล้อม การตรวจจับเฉพาะงาน อุปกรณ์โมดูลาร์ และการทำงานอย่างต่อเนื่อง อย่างไรก็ตาม สำหรับผู้ใช้ในภาคอุตสาหกรรม ความคล่องตัวเพียงอย่างเดียวไม่เพียงพอ แพลตฟอร์มที่ใช้งานได้จริงยังต้องรองรับการเคลื่อนไหวที่มั่นคง การรวบรวมข้อมูล การรวมอุปกรณ์ การจัดการแบตเตอรี่ การบำรุงรักษา และการทำงานภายใต้สภาพแวดล้อมที่กำหนด ทำให้สถาปัตยกรรมแพลตฟอร์มและการวางแผนแอปพลิเคชันเป็นศูนย์กลางในการปรับใช้ที่ประสบความสำเร็จในการตรวจสอบ การตรวจสอบโครงสร้างพื้นฐาน การผลิตอัจฉริยะ การสนับสนุนฉุกเฉิน และสถานการณ์การปฏิบัติงานระดับมืออาชีพอื่นๆ
สารบัญ
คลิกที่ส่วนเพื่อข้ามไปยังการสนทนาทางเทคนิคที่เกี่ยวข้องโดยตรง
- 1. อะไรเป็นตัวกำหนดหุ่นยนต์สี่ส่วนทางอุตสาหกรรม
- 2. อะไรทำให้การเคลื่อนไหวแบบมีขามีประโยชน์บนภูมิประเทศที่ยากลำบาก
- 3. ฟังก์ชั่นอัตโนมัติอะไรที่ช่วยปรับปรุงการดำเนินงานทางอุตสาหกรรม?
- 4. การรับรู้ด้วยเซ็นเซอร์หลายตัวมีบทบาทอย่างไร?
- 5. งานการตรวจสอบใดที่ Quadruped Platform รองรับได้
- 6. อุปกรณ์โมดูลาร์สามารถเพิ่มอะไรลงในแพลตฟอร์มได้บ้าง?
- 7. แพลตฟอร์มควรได้รับการออกแบบให้มีเงื่อนไขอะไรบ้าง?
- 8. หุ่นยนต์สี่ตัวสามารถลดการสัมผัสกับพื้นที่ทำงานที่ยากลำบากได้อย่างไร?
- 9. ควรรวมอุปกรณ์และเซ็นเซอร์เข้าด้วยกันอย่างไร
- 10. ผู้ซื้อควรประเมินอะไรก่อนเลือกแพลตฟอร์ม?
- 11. กระบวนการปรับใช้แบบมีโครงสร้างมีลักษณะอย่างไร?
- 12. ทิศทางในอนาคตของหุ่นยนต์สี่เท่าทางอุตสาหกรรมคืออะไร?
- 13. คำถามที่พบบ่อย
อะไรเป็นตัวกำหนดหุ่นยนต์สี่ขาทางอุตสาหกรรม?
หุ่นยนต์สี่ส่วนอุตสาหกรรมเป็นแพลตฟอร์มหุ่นยนต์เคลื่อนที่ที่สร้างขึ้นโดยมีการเคลื่อนไหวด้วยขา แทนที่จะเป็นล้อหรือราง โครงสร้างสี่ขาช่วยให้สามารถเจรจาการเปลี่ยนแปลงระดับความสูงและพื้นดินที่ไม่ปกติขณะบรรทุกเซ็นเซอร์ อุปกรณ์สื่อสาร ฮาร์ดแวร์คอมพิวเตอร์ และอุปกรณ์เฉพาะการใช้งานอื่นๆ
คุณลักษณะที่กำหนดไม่ได้เป็นเพียงรูปลักษณ์ของสี่ขาเท่านั้น คุณค่าของแพลตฟอร์มสี่เท่านั้นมาจากการประสานงานระหว่างการเคลื่อนไหว การรับรู้ การควบคุม กำลัง โครงสร้าง และอุปกรณ์ในงาน หุ่นยนต์จำเป็นต้องเข้าใจสภาพแวดล้อม ปรับการเคลื่อนไหว รักษาสมดุล และปฏิบัติตามขั้นตอนการปฏิบัติงานที่กำหนดไว้
การออกแบบที่เน้นระบบนี้แยกแพลตฟอร์มสี่ส่วนทางอุตสาหกรรมออกจากเครื่องจักรที่ควบคุมระยะไกลแบบธรรมดา แพลตฟอร์มระดับมืออาชีพอาจสนับสนุนการวางแผนเส้นทางอัตโนมัติ การหลีกเลี่ยงสิ่งกีดขวาง การรวบรวมข้อมูล การตรวจสอบอุปกรณ์ และกิจวัตรการลาดตระเวนที่ทำซ้ำได้ ฟังก์ชันเหล่านี้ช่วยให้หุ่นยนต์มีส่วนร่วมในขั้นตอนการปฏิบัติงานที่กว้างขึ้น แทนที่จะทำหน้าที่เป็นเพียงกล้องมือถือเท่านั้น
การเคลื่อนไหวของขา การเคลื่อนไหวสี่ขาช่วยให้ชานชาลาสามารถต่อบันได ความลาดชัน ช่องว่าง พื้นไม่เรียบ พื้นหลวม และการเปลี่ยนแปลงอื่น ๆ ในภูมิประเทศ
ระบบนำทางอัจฉริยะ การรับรู้ การวางแผนเส้นทาง การวางตำแหน่ง และการหลีกเลี่ยงสิ่งกีดขวางสามารถรองรับการเคลื่อนไหวอัตโนมัติได้มากขึ้นผ่านสภาพแวดล้อมที่ซับซ้อน
แพลตฟอร์มที่ขยายได้ เซ็นเซอร์และอุปกรณ์แบบโมดูลาร์สามารถปรับฐานหุ่นยนต์ตัวเดียวกันให้เข้ากับการตรวจสอบ การตรวจสอบ และงานทางอุตสาหกรรมที่แตกต่างกันได้
เหตุใดการเคลื่อนย้ายสี่เท่าจึงเปลี่ยนแปลงระบบอัตโนมัติทางอุตสาหกรรม
หุ่นยนต์มีล้อแบบดั้งเดิมทำงานได้ดีที่สุดบนพื้นผิวที่สามารถคาดเดาได้ ประสิทธิภาพอาจลดลงเมื่อบันได ร่องลึก วัสดุหลวม เกณฑ์ที่ยกขึ้น หรือภูมิประเทศที่ไม่เรียบขัดขวางเส้นทาง ระบบติดตามสามารถจัดการกับพื้นผิวที่ท้าทายได้ แต่ก็มีข้อจำกัดในพื้นที่แคบและเมื่อสภาพแวดล้อมมีการเปลี่ยนแปลงระดับความสูงบ่อยครั้ง
การเคลื่อนไหวขาเข้าหาปัญหาแตกต่างออกไป ขาแต่ละข้างสามารถควบคุมแยกกันได้ ทำให้หุ่นยนต์สามารถวางเท้าตามภูมิประเทศได้ นี่เป็นตัวเลือกเพิ่มเติมในการรักษาสมดุลในขณะที่เคลื่อนที่ผ่านสภาพแวดล้อมที่ไม่ปกติ
สำหรับการใช้งานทางอุตสาหกรรม ประโยชน์เชิงปฏิบัติคือการเข้าถึง หุ่นยนต์ที่สามารถเคลื่อนที่ผ่านภูมิประเทศประเภทต่างๆ ได้มากขึ้นสามารถเข้าถึงจุดตรวจสอบ พื้นที่อุปกรณ์ อุโมงค์ โรงงาน และสถานที่อื่นๆ ที่แพลตฟอร์มเคลื่อนที่แบบทั่วไปอาจต้องการโครงสร้างพื้นฐานเพิ่มเติม
- การเคลื่อนไหวสี่ขารองรับการเปลี่ยนแปลงระดับความสูงและพื้นที่ไม่เรียบ
- ระบบนำทางอัตโนมัติช่วยลดความจำเป็นในการบังคับเลี้ยวแบบแมนนวลอย่างต่อเนื่อง
- เซ็นเซอร์ให้ข้อมูลด้านสิ่งแวดล้อมสำหรับการเคลื่อนไหวและงานตรวจสอบ
- อินเทอร์เฟซแบบโมดูลาร์ช่วยให้สามารถติดตั้งอุปกรณ์ต่างๆ เพื่อการใช้งานที่แตกต่างกันได้
- การรวบรวมข้อมูลดิจิทัลสามารถเชื่อมโยงการปฏิบัติงานภาคสนามเข้ากับการวิเคราะห์ในภายหลังได้
หลักการสำคัญสี่เท่าทางอุตสาหกรรมควรได้รับการประเมินว่าเป็นระบบปฏิบัติการมือถือที่สมบูรณ์ ความคล่องตัวเป็นสิ่งสำคัญ แต่การรับรู้ การควบคุม การรวมอุปกรณ์ พลังงาน และข้อมูลจะกำหนดว่าความคล่องตัวนั้นมีประโยชน์เพียงใด
อะไรทำให้การเคลื่อนไหวแบบมีขามีประโยชน์บนภูมิประเทศที่ยากลำบาก
ภูมิประเทศที่ยากลำบากเป็นหนึ่งในพื้นที่การใช้งานที่ชัดเจนที่สุดสำหรับหุ่นยนต์สี่ส่วน พื้นที่อุตสาหกรรมอาจมีขั้นบันได ทางลาด ร่องลึก ทางเดินแคบ เศษหิน พื้นที่โคลน พื้นไม่เรียบ และความสูงของพื้นผิวเปลี่ยนแปลง แพลตฟอร์มที่ออกแบบมาสำหรับพื้นเรียบเท่านั้นอาจต้องมีโครงสร้างพื้นฐานเพิ่มเติมหรืออาจไม่สามารถเข้าถึงบางพื้นที่ได้
หุ่นยนต์สี่ขาสามารถวางและยกเท้าแยกกัน ทำให้สามารถปรับท่าทางของร่างกายเมื่อภูมิประเทศเปลี่ยนแปลงไป สิ่งนี้สามารถรองรับการเคลื่อนไหวบนทางลาด ขั้นบันได ช่องว่าง และพื้นผิวที่ไม่ปกติ ในขณะเดียวกันก็รักษาความสัมพันธ์ระหว่างแพลตฟอร์มและพื้นดินให้มั่นคงยิ่งขึ้น
บันไดและความสูงเปลี่ยนแปลงไป
บันไดเป็นตัวอย่างง่ายๆ ของภูมิประเทศที่สามารถท้าทายแพลตฟอร์มที่มีล้อได้ ล้อแต่ละล้อต้องรักษาการสัมผัสกับพื้นผิวอย่างเหมาะสม ในขณะที่หุ่นยนต์จะต้องเอาชนะการเปลี่ยนแปลงในแนวตั้งซ้ำๆ แท่นมีขาสามารถยกขาแต่ละข้างขึ้นและปรับท่าทางเพื่อเคลื่อนที่ระหว่างขั้นต่างๆ
ความสามารถที่แน่นอนยังคงขึ้นอยู่กับการออกแบบหุ่นยนต์ รูปทรงของขั้น ระบบควบคุม และสภาพแวดล้อม ประเด็นทางวิศวกรรมที่สำคัญคือโครงสร้างแบบมีขาให้ทางเลือกในการเคลื่อนที่เพิ่มเติมที่ล้อไม่มี
ความลาดชันและพื้นผิวที่ไม่เรียบ
สภาพแวดล้อมทางอุตสาหกรรมมักประกอบด้วยคอนกรีตลาด กรวด ดินร่วน พื้นโคลน ช่องระบายน้ำ หรือพื้นผิวเปลี่ยนผ่าน แพลตฟอร์มสี่เท่าสามารถปรับตำแหน่งขาและทัศนคติของร่างกายเมื่อภูมิประเทศเปลี่ยนแปลง
การทำงานที่มั่นคงขึ้นอยู่กับการผสมผสานระหว่างการออกแบบกลไก การรับรู้ การควบคุมการเดิน การยึดเกาะ และอัลกอริธึมการทรงตัว ขาให้ความสามารถในการเคลื่อนไหวทางกายภาพ ในขณะที่ระบบควบคุมจะกำหนดวิธีการใช้ความสามารถนั้น
พื้นที่แคบและรก
อุโมงค์อุตสาหกรรม โรงงาน ทางเดินท่อ และพื้นที่บำรุงรักษาอาจมีอุปสรรคที่จำกัดเส้นทางที่มีอยู่ แพลตฟอร์มสี่เท่าขนาดกะทัดรัดสามารถเคลื่อนที่ผ่านพื้นที่เหล่านี้บางส่วนได้โดยไม่จำเป็นต้องใช้พื้นผิวการขับขี่ที่เรียบต่อเนื่อง
| สภาพภูมิประเทศ | ความท้าทายสำหรับแพลตฟอร์มมือถือทั่วไป | ข้อได้เปรียบด้านการออกแบบสี่เท่า |
|---|---|---|
| ขั้นตอน | การเปลี่ยนแปลงในแนวตั้งอาจขัดขวางการสัมผัสของล้อและการเคลื่อนที่ไปข้างหน้า | ขาแต่ละข้างสามารถยกและวางตำแหน่งบนความสูงที่แตกต่างกันได้ |
| ทางลาดชัน | การยึดเกาะที่ลดลงและการปรับร่างกายอย่างจำกัดอาจส่งผลต่อการเคลื่อนไหว | สามารถปรับตำแหน่งขาและท่าทางของร่างกายได้ระหว่างการเคลื่อนไหว |
| เศษหินหรืออิฐ | พื้นผิวสัมผัสที่ไม่สม่ำเสมออาจทำให้การเคลื่อนที่ของล้อไม่เสถียร | การวางเท้าส่วนบุคคลทำให้มีทางเลือกมากขึ้นในการเจรจาต่อรองสิ่งกีดขวาง |
| พื้นโคลน | การยึดเกาะของล้อหรือแทร็กอาจแตกต่างกันไปตามพื้นผิวที่อ่อนนุ่ม | การจัดวางขาสามารถปรับให้เข้ากับสภาพการสัมผัสที่เปลี่ยนแปลงได้ |
| ช่องว่างและลำห้วย | ระบบล้ออาจต้องมีสะพานหรือทางอ้อม | การเคลื่อนไหวด้วยขาสามารถนำทางไปรอบๆ หรือเหนือคุณลักษณะภูมิประเทศที่เลือกได้ |
ความสมดุลมีความสำคัญพอๆ กับการเคลื่อนไหว
ความสามารถในการเคลื่อนที่ผ่านภูมิประเทศที่ยากลำบากนั้นไม่เพียงพอ แพลตฟอร์มดังกล่าวจำเป็นต้องรักษาสมดุลขณะบรรทุกเซ็นเซอร์และอุปกรณ์ การเปลี่ยนแปลงความสูงของพื้นดินอย่างกะทันหันอาจส่งผลต่อจุดศูนย์ถ่วงและการกระจายโหลดของหุ่นยนต์
ระบบควบคุมจึงต้องประสานการเดิน ท่าทาง ความคิดเห็นของเซ็นเซอร์ และความเร็วในการเคลื่อนที่ ฟังก์ชันป้องกันการสั่นและป้องกันการทิปสามารถช่วยรักษาการทำงานที่มั่นคงภายในขอบเขตการทำงานที่กำหนดไว้
สิ่งนี้มีความเกี่ยวข้องอย่างยิ่งเมื่อหุ่นยนต์ถือกล้องหรืออุปกรณ์การวัด การเคลื่อนไหวที่มากเกินไปสามารถลดคุณภาพของข้อมูลที่รวบรวมได้แม้ว่าหุ่นยนต์จะตั้งตรงก็ตาม
ฟังก์ชั่นอัตโนมัติอะไรที่ช่วยปรับปรุงการดำเนินงานทางอุตสาหกรรม?
หุ่นยนต์อุตสาหกรรมจะมีประโยชน์มากขึ้นเมื่อแพลตฟอร์มสามารถทำงานซ้ำๆ ได้โดยไม่ต้องบังคับพวงมาลัยแบบแมนนวลตลอดเวลา ฟังก์ชันอัตโนมัติสามารถลดภาระงานของผู้ปฏิบัติงาน ในขณะที่ทำให้การเคลื่อนไหวและการรวบรวมข้อมูลมีโครงสร้างมากขึ้น
แพลตฟอร์มสี่ส่วนสมัยใหม่สามารถรวมการรับรู้ด้านสิ่งแวดล้อม การวางตำแหน่ง การวางแผนเส้นทาง การหลีกเลี่ยงอุปสรรค การปฏิบัติงาน และการบันทึกข้อมูล ระดับความเป็นอิสระขึ้นอยู่กับสถาปัตยกรรมหุ่นยนต์ เซ็นเซอร์ ซอฟต์แวร์ เงื่อนไขการสื่อสาร และสภาพแวดล้อมการทำงาน
การรับรู้ด้านสิ่งแวดล้อม
ก่อนที่หุ่นยนต์เคลื่อนที่จะสามารถนำทางได้โดยอัตโนมัติ จำเป็นต้องมีข้อมูลเกี่ยวกับสภาพแวดล้อมรอบตัวก่อน เซ็นเซอร์สามารถระบุสิ่งกีดขวาง การเปลี่ยนแปลงภูมิประเทศ เส้นทางเปิด และคุณสมบัติอื่นๆ ที่เกี่ยวข้อง
ข้อมูลการรับรู้จะถูกใช้โดยระบบนำทางเพื่อกำหนดว่าหุ่นยนต์ควรเคลื่อนที่อย่างไร ในสภาพแวดล้อมที่เปลี่ยนแปลง กระบวนการนี้อาจต้องดำเนินการอย่างต่อเนื่อง แทนที่จะยึดตามแผนที่คงที่เพียงอย่างเดียว
การวางแผนเส้นทางและการหลีกเลี่ยงอุปสรรค
การวางแผนเส้นทางจะกำหนดวิธีที่หุ่นยนต์สามารถเคลื่อนที่ระหว่างจุดที่กำหนดได้ การหลีกเลี่ยงสิ่งกีดขวางจะช่วยปรับเปลี่ยนเมื่อวัตถุกีดขวางเส้นทางที่วางแผนไว้หรือเมื่อสภาพแวดล้อมเปลี่ยนแปลง
สำหรับการตรวจสอบทางอุตสาหกรรม สามารถรองรับเส้นทางที่ทำซ้ำได้รอบๆ อุปกรณ์ ผ่านสิ่งอำนวยความสะดวก หรือระหว่างจุดตรวจสอบที่กำหนด ผู้ปฏิบัติงานสามารถมุ่งเน้นไปที่ผลการตรวจสอบมากกว่าการควบคุมทุกการเคลื่อนไหวด้วยตนเอง
การจัดตารางเวลางานและการรวบรวมข้อมูล
ขั้นตอนการตรวจสอบอัตโนมัติสามารถรวมการเคลื่อนไหวเข้ากับการตรวจจับได้ หุ่นยนต์อาจเดินทางไปยังตำแหน่งที่กำหนด รวบรวมภาพหรือการอ่านเซ็นเซอร์ บันทึกผลลัพธ์ จากนั้นไปยังตำแหน่งถัดไป
สิ่งนี้จะสร้างขั้นตอนการทำงานดิจิทัลที่การเคลื่อนไหวของหุ่นยนต์และข้อมูลที่รวบรวมมาเชื่อมโยงกัน แทนที่จะสร้างเฉพาะวิดีโอสตรีม ระบบสามารถสร้างบันทึกที่มีโครงสร้างสำหรับผลการตรวจสอบได้
รับรู้
เซ็นเซอร์รวบรวมข้อมูลเกี่ยวกับภูมิประเทศ สิ่งกีดขวาง อุปกรณ์ และสภาพแวดล้อม
วางแผน
ระบบนำทางจะกำหนดเส้นทางที่เหมาะสมตามพื้นที่ว่างและข้อกำหนดของงาน
กระทำ
ขาและระบบควบคุมประสานการเคลื่อนไหวขณะปรับตัวตามการเปลี่ยนแปลงของสภาพแวดล้อม
บันทึก
ภาพการตรวจสอบ การวัดเซ็นเซอร์ และข้อมูลการทำงานสามารถจัดเก็บไว้เพื่อการวิเคราะห์ต่อไปได้
ความเป็นอิสระควรสอดคล้องกับสภาพแวดล้อม
การทำงานแบบอัตโนมัติไม่ได้หมายความว่าสภาพแวดล้อมทางอุตสาหกรรมทุกประเภทไม่ควรมีผู้ดูแลโดยสมบูรณ์ สภาพแวดล้อมบางอย่างจำเป็นต้องมีการควบคุมดูแลที่กำหนดไว้ การแทรกแซงจากระยะไกล หรือการยืนยันจากผู้ปฏิบัติงานก่อนงานเฉพาะ
แนวทางที่เป็นประโยชน์มากกว่าคือการระบุว่าส่วนใดของเวิร์กโฟลว์ที่สามารถทำให้เป็นอัตโนมัติได้อย่างน่าเชื่อถือ และจุดใดที่การตัดสินใจของมนุษย์ยังคงมีประโยชน์ การนำทาง การรวบรวมข้อมูลซ้ำ และการดำเนินการตามเส้นทางเป็นประจำเป็นตัวเลือกที่ดีสำหรับระบบอัตโนมัติ ในขณะที่การค้นพบที่ผิดปกติอาจต้องมีการประเมินโดยมนุษย์เพิ่มเติม
การรับรู้ของเซ็นเซอร์หลายตัวมีบทบาทอย่างไร?
Perception ให้ข้อมูลที่จำเป็นแก่หุ่นยนต์เคลื่อนที่เพื่อทำความเข้าใจสภาพแวดล้อมและดำเนินงานเฉพาะแอปพลิเคชัน เซ็นเซอร์ตัวเดียวแทบจะไม่ให้ข้อมูลทุกประเภทที่จำเป็นสำหรับการดำเนินงานทางอุตสาหกรรม
กล้องมองเห็นสามารถให้ภาพที่มีรายละเอียดได้ เซ็นเซอร์ความร้อนสามารถเปิดเผยความแตกต่างของอุณหภูมิได้ เซ็นเซอร์วัดระยะสามารถช่วยให้หุ่นยนต์เข้าใจรูปทรงโดยรอบได้ เซ็นเซอร์อื่นๆ สามารถรองรับการระบุตำแหน่ง การวัดสภาพแวดล้อม หรือการตรวจสอบเฉพาะอุปกรณ์
การรับรู้ภาพ
กล้องความละเอียดสูงสามารถจับภาพและวิดีโอสำหรับการสังเกตอุปกรณ์ การตรวจสอบโครงสร้างพื้นฐาน การตรวจสอบสิ่งอำนวยความสะดวก และเอกสารประกอบ ข้อมูลภาพมักเป็นจุดเริ่มต้นสำหรับการตรวจสอบ เนื่องจากผู้ปฏิบัติงานสามารถตรวจสอบรูปลักษณ์ของส่วนประกอบและพื้นผิวได้โดยตรง
การตรวจจับความร้อน
การถ่ายภาพความร้อนสามารถระบุความแปรผันของอุณหภูมิที่อาจไม่ชัดเจนในภาพแสงที่มองเห็นได้ สิ่งนี้มีประโยชน์กับอุปกรณ์ไฟฟ้า เครื่องจักร ระบบไฟฟ้า และทรัพย์สินอื่นๆ ที่รูปแบบความร้อนที่ผิดปกติอาจบ่งบอกถึงสภาวะที่ต้องได้รับการประเมินเพิ่มเติม
การรับรู้เชิงพื้นที่
ข้อมูลระยะทางและความลึกสามารถช่วยให้หุ่นยนต์เข้าใจสิ่งกีดขวาง ทางเดิน ขั้นบันได และคุณลักษณะอื่นๆ ของสภาพแวดล้อม สิ่งนี้รองรับการนำทางและยังสามารถช่วยในการจัดทำแผนที่และเอกสารเชิงพื้นที่
| หมวดหมู่เซ็นเซอร์ | ข้อมูลเบื้องต้น | บทบาททางอุตสาหกรรมที่มีศักยภาพ |
|---|---|---|
| กล้องแสงที่มองเห็นได้ | ภาพและวิดีโอ | การตรวจสอบด้วยสายตา เอกสาร การสังเกตอุปกรณ์ |
| กล้องความร้อน | รูปแบบอุณหภูมิ | การตรวจสอบสภาพความร้อนและการระบุความร้อนที่ผิดปกติ |
| เซ็นเซอร์ความลึกหรือช่วง | ระยะทางและความสัมพันธ์เชิงพื้นที่ | การนำทาง การหลีกเลี่ยงสิ่งกีดขวาง และการทำแผนที่สิ่งแวดล้อม |
| เซ็นเซอร์สิ่งแวดล้อม | การวัดผลด้านสิ่งแวดล้อมที่กำหนด | การตรวจสอบไซต์และการรวบรวมข้อมูลเฉพาะแอปพลิเคชัน |
ทำไมการรวมเซ็นเซอร์จึงมีความสำคัญ
เซนเซอร์ฟิวชั่นรวมข้อมูลจากแหล่งรับรู้ต่างๆ เพื่อสร้างการนำเสนอสภาพแวดล้อมที่สมบูรณ์ยิ่งขึ้น กล้องอาจจดจำลักษณะที่ปรากฏของวัตถุได้ ในขณะที่เซ็นเซอร์ความลึกจะให้ระยะห่างและตำแหน่งของวัตถุ
ข้อมูลความร้อนสามารถเพิ่มชั้นอื่นได้โดยการแสดงว่าวัตถุนั้นมีรูปแบบอุณหภูมิที่ผิดปกติหรือไม่ การรวมแหล่งข้อมูลเหล่านี้เข้าด้วยกันจะทำให้การตรวจสอบและการนำทางมีข้อมูลมากกว่าการใช้เซ็นเซอร์ตัวเดียวเพียงอย่างเดียว
ตัวเลือกเพย์โหลดขึ้นอยู่กับงาน
เซ็นเซอร์ที่มากขึ้นไม่ได้หมายความว่าระบบจะดีกว่าเสมอไป ส่วนประกอบเพิ่มเติมทุกชิ้นจะเพิ่มน้ำหนัก ข้อกำหนดด้านพลังงาน ข้อจำกัดในการติดตั้ง ความต้องการในการประมวลผลข้อมูล และข้อควรพิจารณาในการบำรุงรักษา
แนวทางที่ถูกต้องคือการเลือกเฉพาะข้อมูลที่จำเป็นสำหรับงานที่กำหนดไว้ แพลตฟอร์มการตรวจสอบด้วยภาพอาจไม่จำเป็นต้องมีเซ็นเซอร์สิ่งแวดล้อมจำนวนมาก ในขณะที่โครงการตรวจสอบทางอุตสาหกรรมอาจต้องใช้ข้อมูลหลายประเภทเพื่อให้ได้ผลลัพธ์ที่เป็นประโยชน์
งานตรวจสอบใดบ้างที่ Quadruped Platform รองรับได้
การตรวจสอบเป็นหนึ่งในการใช้งานทางอุตสาหกรรมที่ใช้งานได้จริงมากที่สุดสำหรับหุ่นยนต์สี่ส่วน เนื่องจากแพลตฟอร์มสามารถเคลื่อนที่ผ่านตำแหน่งที่อาจไม่สะดวกสำหรับคนหรือยากสำหรับเครื่องจักรที่มีล้อ
หุ่นยนต์สามารถติดตามเส้นทางที่กำหนด หยุดที่จุดตรวจสอบ รวบรวมรูปภาพหรือข้อมูลเซ็นเซอร์ และส่งคืนข้อมูลไปยังระบบการวิเคราะห์ ซึ่งจะสร้างขั้นตอนการตรวจสอบที่ทำซ้ำได้ซึ่งสามารถกำหนดเวลาได้ตามความต้องการในการปฏิบัติงานของโรงงาน
การตรวจสอบโรงงานและการประชุมเชิงปฏิบัติการ
ในสภาพแวดล้อมการผลิต อุปกรณ์มักจะถูกกระจายไปตามโรงงานขนาดใหญ่ บางพื้นที่อาจมีการยกสูง แคบ หรือแยกจากกันโดยการเปลี่ยนแปลงระดับพื้น
แพลตฟอร์มสี่เท่าสามารถนำทางส่วนต่างๆ ของสถานที่ที่เลือก และรวบรวมข้อมูลภาพจากเครื่องจักร ท่อ ตู้ไฟฟ้า พื้นที่โครงสร้าง และทรัพย์สินอื่นๆ ที่กำหนดไว้
การตรวจสอบพลังงานและอุปกรณ์
สามารถใช้เซ็นเซอร์ความร้อนและเซ็นเซอร์ภาพร่วมกันสำหรับการตรวจสอบอุปกรณ์ที่เกี่ยวข้องกับความแตกต่างของอุณหภูมิ หุ่นยนต์สามารถรวบรวมภาพในตำแหน่งที่กำหนดไว้ล่วงหน้าและเปรียบเทียบผลลัพธ์ปัจจุบันกับบันทึกทางประวัติศาสตร์
การตรวจสอบอุโมงค์และพื้นที่อับอากาศ
อุโมงค์ ทางเดินท่อ และพื้นที่แคบอื่นๆ อาจทำให้เกิดความท้าทายในการเข้าถึงได้ หุ่นยนต์เคลื่อนที่ขนาดกะทัดรัดสามารถเข้าไปในพื้นที่ดังกล่าวได้ในขณะที่ถือกล้อง ระบบไฟ หรือเซ็นเซอร์อื่นๆ ที่เหมาะกับงานการตรวจสอบ
การสังเกตโครงสร้างพื้นฐาน
สินทรัพย์โครงสร้างพื้นฐานมักต้องมีการตรวจสอบซ้ำๆ ในพื้นที่ที่คล้ายกัน เส้นทางหุ่นยนต์ที่ทำซ้ำได้สามารถช่วยกำหนดมาตรฐานการรวบรวมภาพและให้ลำดับการทำงานที่สอดคล้องกัน
- การตรวจสอบตามปกติ:ติดตามเส้นทางที่กำหนดไว้ล่วงหน้าและรวบรวมข้อมูลภาพหรือเซ็นเซอร์ที่เกิดซ้ำ
- การตรวจสอบอุปกรณ์:รวมข้อมูลภาพและข้อมูลความร้อนเพื่อการประเมินสภาพ
- การสังเกตโครงสร้าง:จับภาพพื้นผิว ข้อต่อ ท่อ และทรัพย์สินทางกายภาพอื่นๆ ที่เลือก
- เอกสารข้อมูล:สร้างบันทึกการตรวจสอบที่มีการประทับเวลาเพื่อการเปรียบเทียบและการวิเคราะห์ในภายหลัง
ข้อได้เปรียบในการตรวจสอบระบบอัตโนมัติที่มีประโยชน์ที่สุดไม่ใช่แค่การเปลี่ยนเส้นทางการตรวจสอบการเดินเท่านั้น เป็นการสร้างวงจรที่ทำซ้ำได้ซึ่งมีการเชื่อมโยงการเคลื่อนไหว การตรวจจับ การบันทึกข้อมูล และการวิเคราะห์ในภายหลัง
ข้อมูลการตรวจสอบควรมีโครงสร้าง
คอลเลกชันรูปภาพจำนวนมากไม่มีประโยชน์โดยอัตโนมัติ ระบบควรเชื่อมโยงข้อมูลกับสถานที่ อุปกรณ์ เส้นทาง หรือจุดตรวจสอบเฉพาะ เพื่อให้ผู้ปฏิบัติงานสามารถเข้าใจว่าการสังเกตแต่ละครั้งมาจากไหน
เมื่อรวมระบบการตรวจสอบด้วยหุ่นยนต์เข้ากับซอฟต์แวร์ที่เหมาะสม ข้อมูลผลลัพธ์จะสามารถรองรับการวิเคราะห์แนวโน้ม การวางแผนการบำรุงรักษา และการตรวจสอบติดตามผล ขั้นตอนการทำงานที่แน่นอนขึ้นอยู่กับสถานที่และข้อมูลที่ต้องการ
อุปกรณ์โมดูลาร์สามารถเพิ่มอะไรลงในแพลตฟอร์มได้บ้าง?
ความเป็นโมดูลช่วยให้แพลตฟอร์มหุ่นยนต์แพลตฟอร์มเดียวสามารถรองรับงานที่แตกต่างกันโดยการเปลี่ยนหรือเพิ่มอุปกรณ์ สิ่งนี้มีประโยชน์อย่างยิ่งในสภาพแวดล้อมทางอุตสาหกรรมที่อาจต้องมีการตรวจสอบและติดตามหลายประเภท
อุปกรณ์ที่เป็นไปได้ ได้แก่ กล้องที่มองเห็นได้ ระบบถ่ายภาพความร้อน เครื่องตรวจจับก๊าซ ชุดไฟ อุปกรณ์สื่อสาร เซ็นเซอร์สิ่งแวดล้อม และโมดูลเฉพาะงานอื่นๆ การกำหนดค่าที่แน่นอนขึ้นอยู่กับความสามารถในการรับน้ำหนักของหุ่นยนต์ ระบบไฟฟ้า ส่วนต่อประสานการติดตั้ง และสภาวะการทำงานของหุ่นยนต์
อุปกรณ์ตรวจสอบ
กล้องและระบบถ่ายภาพความร้อนสามารถเปลี่ยนหุ่นยนต์ให้เป็นแพลตฟอร์มตรวจสอบแบบเคลื่อนที่ได้ กล้องมองเห็นสามารถบันทึกสภาพทางกายภาพได้ ในขณะที่เซ็นเซอร์ความร้อนสามารถให้ข้อมูลเพิ่มเติมเกี่ยวกับการกระจายความร้อนได้
อุปกรณ์ด้านสิ่งแวดล้อม
เซ็นเซอร์ก๊าซและสิ่งแวดล้อมสามารถช่วยให้หุ่นยนต์รวบรวมการวัดจากพื้นที่ที่อาจไม่สะดวกสำหรับการเข้าถึงด้วยตนเอง ซึ่งสามารถรองรับการตรวจสอบขั้นตอนการทำงานในโรงงานอุตสาหกรรม อุโมงค์ โรงงาน และสภาพแวดล้อมที่กำหนดไว้อื่นๆ
อุปกรณ์แสงสว่างและการสื่อสาร
โมดูลไฟส่องสว่างสามารถปรับปรุงคุณภาพของภาพในบริเวณที่มืด และรองรับการทำงานในสถานที่ที่มีแสงสว่างจำกัด อุปกรณ์สื่อสารสามารถให้ผู้ปฏิบัติงานแลกเปลี่ยนข้อมูลกับบุคลากรในพื้นที่ปฏิบัติการได้
โมดูลภาพ จับภาพและวิดีโอเพื่อการตรวจสอบด้วยภาพ เอกสาร และการสังเกตอุปกรณ์
โมดูลระบายความร้อน ให้ข้อมูลที่เกี่ยวข้องกับอุณหภูมิเพื่อเสริมการตรวจสอบด้วยภาพแบบดั้งเดิม
โมดูลสิ่งแวดล้อม รวบรวมการวัดก๊าซ อากาศ หรือสิ่งแวดล้อมอื่นๆ ที่กำหนดไว้ตามการใช้งาน
ความเป็นโมดูลควรมีอินเทอร์เฟซที่กำหนดไว้
ระบบโมดูลาร์จะใช้งานได้จริงก็ต่อเมื่อสามารถติดตั้งอุปกรณ์ได้โดยไม่สร้างปัญหาความเข้ากันได้โดยไม่จำเป็น ควรกำหนดจุดยึด การเชื่อมต่อทางไฟฟ้า ส่วนต่อประสานข้อมูล ขนาดทางกายภาพ และขีดจำกัดน้ำหนักอย่างชัดเจน
อินเทอร์เฟซมาตรฐานช่วยลดความยุ่งยากในการเปลี่ยนแปลงระหว่างการกำหนดค่าอุปกรณ์ ในเวลาเดียวกัน โครงการพิเศษอาจจำเป็นต้องมีฉากยึด ตัวเรือน หรือการจัดการพลังงานแบบกำหนดเอง เมื่ออินเทอร์เฟซมาตรฐานไม่ตรงตามข้อกำหนดการใช้งาน
ต้องพิจารณากำลังและน้ำหนักร่วมกัน
ทุกโมดูลที่เพิ่มเข้ามาจะเปลี่ยนการกำหนดค่าการทำงานทั้งหมด เซ็นเซอร์ที่หนักกว่าจะเพิ่มภาระที่ขาและระบบขับเคลื่อนขับเคลื่อน อุปกรณ์อิเล็กทรอนิกส์เพิ่มเติมอาจเพิ่มการใช้ไฟฟ้า ตัวเรือนที่ใหญ่ขึ้นอาจส่งผลต่อจุดศูนย์ถ่วงหรือจำกัดการเคลื่อนไหวของหุ่นยนต์
การออกแบบแบบโมดูลาร์จึงทำงานได้ดีที่สุดเมื่อหุ่นยนต์ได้รับการพัฒนาโดยให้ความสนใจเพียงพอต่อความสัมพันธ์ทางกลและทางไฟฟ้าระหว่างแท่นฐานและอุปกรณ์
แพลตฟอร์มควรได้รับการออกแบบให้มีเงื่อนไขอะไรบ้าง?
สภาพแวดล้อมทางอุตสาหกรรมมีความแตกต่างกันอย่างมาก พื้นโรงงานนำเสนอความท้าทายที่แตกต่างจากพื้นที่ก่อสร้างกลางแจ้ง ในขณะที่อุโมงค์มีข้อจำกัดที่แตกต่างจากพื้นที่อุตสาหกรรมแบบเปิด
ก่อนที่จะเลือกหรือพัฒนาแพลตฟอร์มหุ่นยนต์ ควรกำหนดสภาพแวดล้อมให้ชัดเจน เงื่อนไขเหล่านี้มีอิทธิพลต่อโครงสร้าง เซ็นเซอร์ อัลกอริธึมการเคลื่อนไหว การปิดผนึก พฤติกรรมของแบตเตอรี่ และข้อกำหนดในการบำรุงรักษา
ฝนตกและความชื้น
สภาพแวดล้อมกลางแจ้งอาจทำให้อุปกรณ์หุ่นยนต์โดนฝน น้ำกระเซ็น และความชื้นสูง ระดับการป้องกันที่เหมาะสมขึ้นอยู่กับการออกแบบแพลตฟอร์มและสภาพแวดล้อมการทำงานที่ต้องการ
ความชื้นยังส่งผลต่อเซ็นเซอร์และขั้วต่ออีกด้วย สำหรับการใช้งานกลางแจ้งซ้ำๆ ควรพิจารณาส่วนประกอบเหล่านี้ในระหว่างการออกแบบทางกลและไฟฟ้า แทนที่จะถือเป็นรายละเอียดรอง
ฝุ่นและวัสดุหลวม
พื้นที่อุตสาหกรรมอาจมีฝุ่น ทราย เศษซาก หรืออนุภาคอื่นๆ วัสดุดังกล่าวอาจเข้าสู่กลไกการเคลื่อนที่หรือส่งผลต่อการมองเห็นเซ็นเซอร์
การป้องกัน ขั้นตอนการทำความสะอาด การเข้าถึงการบำรุงรักษา และการเลือกส่วนประกอบจึงควรสะท้อนถึงสภาพสถานที่จริง
อุณหภูมิ
ประสิทธิภาพของแบตเตอรี่ อุปกรณ์อิเล็กทรอนิกส์ เซ็นเซอร์ และวัสดุทางกลสามารถตอบสนองการเปลี่ยนแปลงของอุณหภูมิได้แตกต่างกัน แท่นที่มีไว้สำหรับสภาวะอุณหภูมิกว้างควรได้รับการประเมินโดยเทียบกับช่วงจริงที่คาดหวังระหว่างการทำงาน
การสั่นสะเทือนและการกระแทก
การเคลื่อนไหวขาทำให้เกิดการเคลื่อนไหวทางกลไกซ้ำๆ ในขณะที่ภูมิประเทศที่ขรุขระอาจทำให้เกิดแรงกระแทกเพิ่มเติมได้ เซ็นเซอร์ที่มีความละเอียดอ่อนและอุปกรณ์อิเล็กทรอนิกส์จึงต้องมีการติดตั้งและการป้องกันที่เหมาะสม
| ปัจจัยด้านสิ่งแวดล้อม | ผลกระทบที่อาจเกิดขึ้น | การพิจารณาการออกแบบ |
|---|---|---|
| ความชื้น | อาจส่งผลต่อขั้วต่อ อุปกรณ์อิเล็กทรอนิกส์ และเซ็นเซอร์ | ขั้นตอนการปิดล้อม การปิดผนึก และการบำรุงรักษาที่เหมาะสม |
| ฝุ่น | สามารถเข้าเขตเครื่องกลหรืออิเล็กทรอนิกส์ได้ | การป้องกัน การเข้าถึงการทำความสะอาด และการเลือกส่วนประกอบที่เหมาะสม |
| อุณหภูมิ | สามารถส่งผลต่อพฤติกรรมของแบตเตอรี่และอิเล็กทรอนิกส์ได้ | ช่วงการทำงานที่กำหนดและการประเมินสภาพแวดล้อมที่เกี่ยวข้อง |
| การสั่นสะเทือน | อาจส่งผลต่อข้อมูลเซ็นเซอร์และส่วนประกอบทางกล | การติดตั้ง การออกแบบโครงสร้าง และการประเมินการสั่นสะเทือนที่เหมาะสม |
| ผลกระทบ | สามารถเน้นขา ตัวเรือน อุปกรณ์ยึด และอุปกรณ์อิเล็กทรอนิกส์ได้ | การป้องกันโครงสร้างและการตรวจสอบภายใต้เงื่อนไขที่กำหนด |
สภาพแวดล้อมเป็นตัวกำหนดการกำหนดค่าที่ถูกต้อง
ไม่มีการกำหนดค่าแบบสากลที่เหมาะสำหรับทุกพื้นที่อุตสาหกรรม สภาพแวดล้อมการทำงานควรได้รับการบันทึกไว้ก่อนที่จะเลือกหุ่นยนต์
ข้อมูลที่เป็นประโยชน์อาจรวมถึงการทำงานในร่มหรือกลางแจ้ง ประเภทพื้นผิว ช่วงอุณหภูมิ มีฝุ่นหรือความชื้น ความกว้างของทางเดิน ขนาดของบันได สิ่งกีดขวางที่คาดหวัง น้ำหนักบรรทุกที่ต้องการ และสภาพการสื่อสาร
หุ่นยนต์สี่ตัวสามารถลดการสัมผัสกับพื้นที่ทำงานที่ยากลำบากได้อย่างไร?
การใช้งานที่สำคัญประการหนึ่งของหุ่นยนต์อุตสาหกรรมคือการลดความจำเป็นในการให้ผู้คนเข้าไปในสถานที่ที่เข้าถึงได้ยาก ไม่สะดวกสบาย หรือไม่เหมาะสมกับการตรวจสอบด้วยตนเองตามปกติ
หุ่นยนต์เคลื่อนที่สามารถพกพากล้องและเซ็นเซอร์ไปยังพื้นที่ที่กำหนด ในขณะที่ผู้ปฏิบัติงานยังคงอยู่ในตำแหน่งควบคุมที่สะดวกยิ่งขึ้น ซึ่งสามารถรองรับการตรวจสอบและการรวบรวมข้อมูลโดยไม่ต้องมีบุคลากรติดตามทุกเส้นทางการตรวจสอบ
ลดการสัมผัสเป็นประจำ
งานทางอุตสาหกรรมบางอย่างเกี่ยวข้องกับการเคลื่อนไหวซ้ำๆ ในสภาพแวดล้อมที่ร้อน เต็มไปด้วยฝุ่น เปียก มีเสียงดัง แคบ หรือสภาพแวดล้อมที่ยากลำบาก การใช้แพลตฟอร์มมือถือในการรวบรวมข้อมูลตามปกติสามารถลดความถี่ที่บุคลากรจำเป็นต้องเข้าไปในพื้นที่เหล่านั้นได้
หุ่นยนต์ไม่ได้ขจัดข้อกำหนดทุกประการสำหรับการแทรกแซงของมนุษย์ การบำรุงรักษา การค้นพบที่ผิดปกติ การซ่อมแซม และงานที่อยู่นอกเหนือความสามารถของหุ่นยนต์อาจยังต้องใช้บุคลากรที่ได้รับการฝึกอบรม วัตถุประสงค์คือเพื่อย้ายกิจกรรมการตรวจสอบและติดตามที่เหมาะสมไปสู่รูปแบบการปฏิบัติงานที่มีการควบคุมมากขึ้น
การสังเกตและการสื่อสารระยะไกล
โมดูลกล้องและการสื่อสารสามารถให้ข้อมูลแก่ผู้ปฏิบัติงานจากภาคสนามโดยไม่จำเป็นต้องยืนข้างอุปกรณ์ที่กำลังตรวจสอบ
สำหรับทีมบำรุงรักษา สิ่งนี้จะมีประโยชน์ในระหว่างการตรวจสอบเบื้องต้น หุ่นยนต์สามารถรวบรวมข้อมูลภาพได้ก่อน ช่วยให้ช่างเทคนิคสามารถระบุได้ว่างานติดตามผลประเภทใดที่อาจจำเป็นต้องมีก่อนเข้าสู่พื้นที่
การลดความเสี่ยงขึ้นอยู่กับการออกแบบระบบ
หุ่นยนต์ไม่ปลอดภัยโดยอัตโนมัติเพียงเพราะมันอยู่ระยะไกล ระบบที่สมบูรณ์จำเป็นต้องมีการนำทางที่เหมาะสม การหลีกเลี่ยงสิ่งกีดขวาง การสื่อสาร ขั้นตอนฉุกเฉิน แนวทางปฏิบัติในการบำรุงรักษา และขีดจำกัดการปฏิบัติงาน
ดังนั้นหุ่นยนต์จึงควรถือเป็นเครื่องมือทางวิศวกรรมที่มีความสามารถที่กำหนดไว้ มากกว่าที่จะเป็นสิ่งทดแทนการทำงานของมนุษย์แบบสากล
- กำหนดงานที่สามารถดำเนินการได้จากระยะไกล
- สร้างขอบเขตการปฏิบัติงานที่ปลอดภัยสำหรับหุ่นยนต์
- จัดเตรียมฟังก์ชันการสื่อสารและการควบคุมเหตุฉุกเฉินที่เหมาะสม
- บำรุงรักษาเซ็นเซอร์และส่วนประกอบทางกลตามสภาพการทำงาน
- รักษาการแทรกแซงของมนุษย์ให้พร้อมสำหรับสถานการณ์ที่อยู่นอกเหนือขีดความสามารถที่กำหนดของหุ่นยนต์
ควรรวมอุปกรณ์และเซ็นเซอร์เข้าด้วยกันอย่างไร
การรวมอุปกรณ์เป็นตัวกำหนดว่าหุ่นยนต์สามารถทำงานตามที่ตั้งใจไว้ได้หรือไม่ โดยไม่กระทบต่อความคล่องตัว ความสมดุล ความพร้อมใช้งานของพลังงาน หรือคุณภาพของข้อมูล เซ็นเซอร์ที่ทำงานได้ดีบนม้านั่งอาจต้องมีโครงสร้างการติดตั้งที่แตกต่างกันเมื่อติดตั้งบนแพลตฟอร์มสี่ส่วนที่เคลื่อนที่ได้
การติดตั้งทางกล
จุดยึดควรรองรับอุปกรณ์อย่างปลอดภัยในขณะเดียวกันก็รักษาการเข้าถึงที่เพียงพอสำหรับการติดตั้งและบำรุงรักษา ตำแหน่งของอุปกรณ์ก็มีความสำคัญเช่นกันเพราะอาจส่งผลต่อจุดศูนย์ถ่วงและการเคลื่อนไหวของหุ่นยนต์
สำหรับกล้องและเซ็นเซอร์ที่ต้องการมุมมองที่มั่นคง ระบบการติดตั้งควรคำนึงถึงการเคลื่อนไหวและการสั่นสะเทือนด้วย อุปกรณ์ต้องการขอบเขตการมองเห็นที่เหมาะสมโดยไม่รบกวนขาของหุ่นยนต์หรือส่วนประกอบอื่นๆ
บูรณาการไฟฟ้า
แต่ละโมดูลที่เพิ่มเข้ามาจะสร้างข้อกำหนดทางไฟฟ้า กล้อง ระบบระบายความร้อน โมดูลคอมพิวเตอร์ ไฟส่องสว่าง อุปกรณ์สื่อสาร และเซ็นเซอร์สิ่งแวดล้อมอาจมีข้อกำหนดด้านแรงดันไฟฟ้าและกระแสไฟที่แตกต่างกัน
สถาปัตยกรรมพลังงานจำเป็นต้องรองรับโหลดเหล่านี้โดยยังคงรักษาความเข้ากันได้กับแบตเตอรี่ของหุ่นยนต์และอุปกรณ์ควบคุมอิเล็กทรอนิกส์
บูรณาการข้อมูล
ระบบหุ่นยนต์สมัยใหม่สามารถสร้างข้อมูลภาพ เซ็นเซอร์ และข้อมูลการนำทางจำนวนมากได้ ระบบควรกำหนดวิธีการรวบรวม ส่ง จัดเก็บ และประมวลผลข้อมูล
สำหรับการใช้งานการตรวจสอบ ข้อมูลควรยังคงเชื่อมโยงกับข้อมูลสถานที่และเวลา เพื่อให้การวิเคราะห์ในภายหลังสามารถระบุได้อย่างชัดเจนว่าการสังเกตเฉพาะเจาะจงอยู่ที่ใด
| พื้นที่บูรณาการ | คำถามสำคัญ | ผลกระทบที่อาจเกิดขึ้น |
|---|---|---|
| น้ำหนัก | หุ่นยนต์สามารถบรรทุกอุปกรณ์ครบชุดได้หรือไม่? | ส่งผลต่อความคล่องตัว ความสมดุล และภาระทางกล |
| ตำแหน่ง | ควรติดตั้งอุปกรณ์ไว้ที่ใด? | อาจส่งผลต่อจุดศูนย์ถ่วง มุมมอง และการเคลื่อนไหวได้ |
| พลัง | ต้องใช้อินพุตไฟฟ้าอะไร? | เปลี่ยนข้อกำหนดการจัดการแบตเตอรี่และพลังงาน |
| ข้อมูล | ข้อมูลจะถูกส่งหรือจัดเก็บอย่างไร? | กำหนดสถาปัตยกรรมการสื่อสารและการประมวลผล |
| การซ่อมบำรุง | สามารถเข้าถึงและเปลี่ยนโมดูลได้หรือไม่ | ส่งผลต่อความสามารถในการให้บริการและความต่อเนื่องในการดำเนินงาน |
ควรวางแผนการบูรณาการก่อนการใช้งาน
การวางแผนตั้งแต่เนิ่นๆ สามารถป้องกันปัญหาต่างๆ เช่น เซ็นเซอร์ถูกบล็อก ขั้วต่อที่ไม่สามารถเข้าถึงได้ ความจุแบตเตอรี่ไม่เพียงพอ หรือการติดตั้งอุปกรณ์ที่ไม่เสถียร
ข้อมูลทางเทคนิคที่เป็นประโยชน์ ได้แก่ ขนาดอุปกรณ์ น้ำหนัก การใช้พลังงาน ข้อมูลจำเพาะของตัวเชื่อมต่อ อินเทอร์เฟซการสื่อสาร ข้อกำหนดในการติดตั้ง อุณหภูมิในการทำงาน และการสัมผัสต่อสิ่งแวดล้อมที่คาดหวัง
เมื่อทราบพารามิเตอร์เหล่านี้แล้ว แพลตฟอร์มหุ่นยนต์สามารถประเมินได้ว่าเป็นระบบที่สมบูรณ์ แทนที่จะเป็นหุ่นยนต์ฐานที่มีอุปกรณ์เพิ่มเข้ามาในภายหลัง
ผู้ซื้อควรประเมินอะไรก่อนเลือกแพลตฟอร์ม
การเลือกหุ่นยนต์สี่ส่วนควรเริ่มต้นด้วยการใช้งานมากกว่ารูปลักษณ์หรือตัวเลขประสิทธิภาพเดียว แพลตฟอร์มขั้นสูงทางเทคนิคอาจยังไม่เหมาะสมหากไม่สามารถนำทางในภูมิประเทศที่ต้องการ พกพาอุปกรณ์ที่จำเป็น ทำงานภายใต้สภาวะที่คาดหวัง หรือให้ข้อมูลที่จำเป็น
เริ่มต้นด้วยสภาพแวดล้อม
บันทึกพื้นผิว ทางลาด บันได ทางเดิน สิ่งกีดขวาง อุณหภูมิ ความชื้น ฝุ่น และลักษณะสิ่งแวดล้อมอื่นๆ ปัจจัยเหล่านี้เป็นตัวกำหนดประเภทของความคล่องตัวและการป้องกันที่แพลตฟอร์มต้องการ
กำหนดภารกิจการดำเนินงาน
ระบุว่าหุ่นยนต์จะดำเนินการตรวจสอบ เฝ้าติดตาม รวบรวมข้อมูล การขนส่ง การสังเกตอุปกรณ์ หรือฟังก์ชันอื่นที่กำหนดไว้หรือไม่ งานจะกำหนดอุปกรณ์ที่ต้องติดตั้ง
ประเมินความคล่องตัว
ดูมากกว่าความสามารถในการเดิน พิจารณาการขึ้นบันได การจัดการทางลาด การเจรจาต่อรองสิ่งกีดขวาง ความมั่นคง ความเร็วในการเคลื่อนที่ ความสามารถในการเลี้ยว และประสิทธิภาพการทำงานบนสภาพพื้นผิวจริงที่คาดหวังที่ไซต์งาน
ตรวจสอบความจุของเพย์โหลดและการบูรณาการ
ควรประเมินแพ็คเกจอุปกรณ์ที่สมบูรณ์ รวมถึงกล้อง เซ็นเซอร์ อุปกรณ์สื่อสาร โครงสร้างการติดตั้ง แบตเตอรี่ และอุปกรณ์เสริมอื่นๆ
ตรวจสอบฟังก์ชันอัตโนมัติ
ตรวจสอบว่าระบบสามารถรองรับการวางแผนเส้นทาง การหลีกเลี่ยงอุปสรรค การวางตำแหน่ง การรวบรวมข้อมูลอัตโนมัติ การจัดกำหนดการงาน และการตรวจสอบระยะไกลในระดับที่โครงการต้องการหรือไม่
- ภูมิประเทศ:หุ่นยนต์ต้องต่อรองพื้นผิว บันได ทางลาด และสิ่งกีดขวางใดบ้าง?
- งาน:หุ่นยนต์จะต้องจัดเตรียมการกระทำทางกายภาพหรือข้อมูลอะไรบ้าง?
- เพย์โหลด:ต้องบรรทุกอุปกรณ์อะไรบ้างและมีน้ำหนักเท่าไหร่?
- พลัง:ความต้องการไฟฟ้ารวมของแพลตฟอร์มและอุปกรณ์ที่ติดตั้งคือเท่าใด
- เอกราช:ส่วนใดของเวิร์กโฟลว์การดำเนินงานที่จำเป็นต้องมีการดำเนินการแบบอัตโนมัติ
- สิ่งแวดล้อม:คาดว่าจะมีอุณหภูมิ ฝุ่น ความชื้น การสั่นสะเทือน หรือแรงกระแทกแบบใด
- การซ่อมบำรุง:เซ็นเซอร์ แบตเตอรี่ ขา และส่วนประกอบอื่นๆ จะได้รับการตรวจสอบและซ่อมบำรุงอย่างไร
หลักการคัดเลือกแพลตฟอร์มที่ดีที่สุดไม่จำเป็นต้องเป็นแพลตฟอร์มที่มีเอกสารข้อมูลจำเพาะที่ยาวที่สุด เป็นเครื่องที่มีความคล่องตัว การตรวจจับ พลังงาน การรวมอุปกรณ์ ความเป็นอิสระ และคุณลักษณะการบำรุงรักษาที่ตรงกับสภาพแวดล้อมการทำงานจริง
กระบวนการปรับใช้แบบมีโครงสร้างมีลักษณะอย่างไร
กระบวนการปรับใช้ที่มีโครงสร้างช่วยเปลี่ยนแนวคิดหุ่นยนต์ทั่วไปให้เป็นระบบปฏิบัติการที่มีข้อกำหนดทางเทคนิคที่ชัดเจน นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับการใช้งานทางอุตสาหกรรม เนื่องจากหุ่นยนต์จะต้องทำงานร่วมกับสภาพแวดล้อม อุปกรณ์ ขั้นตอน และระบบข้อมูลที่มีอยู่
- กำหนดสถานการณ์การดำเนินงาน:บันทึกแผนผังไซต์ ภูมิประเทศ สภาพแวดล้อม เส้นทางปฏิบัติการ และงานเป้าหมาย
- ระบุอุปกรณ์ที่จำเป็น:พิจารณาว่ากล้อง เซ็นเซอร์ความร้อน อุปกรณ์ด้านสิ่งแวดล้อม ชุดไฟ หรือโมดูลการสื่อสารใดบ้างที่จำเป็น
- สร้างพารามิเตอร์ระบบ:ยืนยันน้ำหนัก ขนาด ข้อกำหนดด้านพลังงาน อินเทอร์เฟซข้อมูล ตำแหน่งการติดตั้ง และการเข้าถึงการบำรุงรักษา
- สร้างเส้นทางการดำเนินงาน:กำหนดพื้นที่ จุดตรวจ เส้นทางการนำทาง และลำดับการตรวจสอบที่แอปพลิเคชันต้องการ
- ตรวจสอบความคล่องตัว:ประเมินการเคลื่อนไหวบนภูมิประเทศจริง รวมถึงบันได ทางลาด สิ่งกีดขวาง และพื้นผิวเปลี่ยนผ่าน
- ตรวจสอบอุปกรณ์:ตรวจสอบคุณภาพของภาพ การอ่านเซ็นเซอร์ การสื่อสาร และความเสถียรของอุปกรณ์ระหว่างการเคลื่อนไหว
- กำหนดขั้นตอนการปฏิบัติงาน:กำหนดการชาร์จ การบำรุงรักษา การตรวจสอบข้อมูล การแทรกแซง และขั้นตอนฉุกเฉิน
การทดสอบไซต์เป็นสิ่งสำคัญ
การทดสอบในห้องปฏิบัติการไม่สามารถจำลองคุณลักษณะทุกประการของสถานที่จริงได้ หุ่นยนต์ควรได้รับการประเมินภายใต้สภาวะการทำงานที่เป็นตัวแทนเมื่อใดก็ตามที่ใช้งานได้จริง
การทดสอบไซต์สามารถเปิดเผยรายละเอียดที่ยากต่อการระบุในระหว่างการพัฒนาทั่วไป ทางเดินอาจแคบกว่าที่คาดไว้ บันไดอาจมีความสูงผิดปกติ พื้นผิวบางประเภทอาจให้แรงยึดเกาะน้อยลง สภาพแสงอาจลดประสิทธิภาพของกล้อง
การค้นพบเหล่านี้สามารถใช้เพื่อปรับการวางแผนเส้นทาง การจัดวางอุปกรณ์ การกำหนดค่าเซ็นเซอร์ หรือขั้นตอนการปฏิบัติงาน
ขั้นตอนการทำงานข้อมูลควรได้รับการออกแบบด้วยหุ่นยนต์
ระบบอัตโนมัติในการตรวจสอบจะสร้างมูลค่าเฉพาะเมื่อข้อมูลที่รวบรวมไว้สามารถนำมาใช้ได้ ระบบที่เป็นประโยชน์ควรกำหนดวิธีจัดเก็บภาพและการอ่านค่าของเซ็นเซอร์ ความเกี่ยวข้องกับสถานที่ วิธีระบุความผิดปกติ และวิธีที่ผู้ปฏิบัติงานตรวจสอบผลลัพธ์
สำหรับการตรวจสอบที่เกิดซ้ำ บันทึกในอดีตสามารถใช้เป็นพื้นฐานสำหรับการเปรียบเทียบได้ หุ่นยนต์สามารถรวบรวมข้อมูลโดยใช้เส้นทางและมุมมองที่คล้ายคลึงกัน ทำให้สามารถระบุการเปลี่ยนแปลงได้ง่ายขึ้นเมื่อเวลาผ่านไป
การบำรุงรักษาจะต้องเป็นส่วนหนึ่งของการใช้งาน
หุ่นยนต์เคลื่อนที่ประกอบด้วยส่วนประกอบทางกลและอิเล็กทรอนิกส์ที่มีการเคลื่อนไหวซ้ำๆ ขา ข้อต่อ มอเตอร์ เซ็นเซอร์ ขั้วต่อ แบตเตอรี่ และตัวเรือนป้องกัน ล้วนต้องมีการบำรุงรักษาอย่างเหมาะสม
การตรวจสอบเป็นประจำจึงควรรวมอยู่ในแผนปฏิบัติการตั้งแต่ต้น การเข้าถึงส่วนประกอบหลักได้ง่ายและขั้นตอนการเปลี่ยนทดแทนที่ชัดเจนช่วยให้การทำงานระยะยาวใช้งานได้จริงมากขึ้น
ทิศทางในอนาคตของหุ่นยนต์ Quadruped อุตสาหกรรมคืออะไร?
การพัฒนาหุ่นยนต์สี่ส่วนทางอุตสาหกรรมกำลังมุ่งสู่ความเป็นอิสระที่มากขึ้น ความตระหนักรู้ด้านสิ่งแวดล้อมที่ดีขึ้น การบูรณาการอุปกรณ์ที่แข็งแกร่งยิ่งขึ้น และซอฟต์แวร์เฉพาะแอปพลิเคชันที่มากขึ้น ทิศทางศูนย์กลางไม่เพียงแต่ช่วยให้หุ่นยนต์เดินได้ดีขึ้นเท่านั้น แต่ยังช่วยให้หุ่นยนต์สามารถดำเนินการขั้นตอนการปฏิบัติงานได้อย่างสมบูรณ์โดยมีคนเข้ามาแทรกแซงน้อยลง
การดำเนินงานที่ชาญฉลาดยิ่งขึ้น
หุ่นยนต์ถูกคาดหวังมากขึ้นเรื่อยๆ ที่จะรวมการรับรู้และการเคลื่อนไหวเข้าด้วยกัน แทนที่จะถือว่าพวกมันเป็นหน้าที่แยกจากกัน แพลตฟอร์มสามารถใช้ข้อมูลด้านสิ่งแวดล้อมเพื่อตัดสินใจว่าจะย้ายไปที่ใด วิธีหลีกเลี่ยงอุปสรรค และสถานที่ปฏิบัติงาน
สิ่งนี้จะสร้างความสัมพันธ์ที่ใกล้ชิดยิ่งขึ้นระหว่างหุ่นยนต์ทางกายภาพและซอฟต์แวร์ที่ควบคุมมัน ผลลัพธ์ที่ได้คือการเคลื่อนไหวที่ปรับตัวได้มากขึ้นในสภาพแวดล้อมที่ไม่สามารถแสดงได้อย่างสมบูรณ์ด้วยเส้นทางที่ตายตัว
การตรวจสอบที่ชาญฉลาดยิ่งขึ้น
เนื่องจากกล้องและเซ็นเซอร์รวบรวมข้อมูลมากขึ้น การวิเคราะห์อัตโนมัติจึงมีประโยชน์มากขึ้น การจดจำโดยใช้ AI สามารถช่วยระบุสภาพการมองเห็นที่กำหนดไว้ล่วงหน้า จัดระเบียบภาพการตรวจสอบ และเน้นบริเวณที่สมควรได้รับการตรวจสอบเพิ่มเติม
ตัวอย่างเช่น ระบบสามารถออกแบบให้จดจำความผิดปกติของอุปกรณ์ที่เลือก การเปลี่ยนแปลงพื้นผิว หรือเงื่อนไขอื่นๆ ที่กำหนดโดยการใช้งาน ผู้ปฏิบัติงานที่เป็นมนุษย์สามารถมุ่งเน้นไปที่การตรวจสอบและการตัดสินใจ แทนที่จะตรวจสอบทุกภาพด้วยความเอาใจใส่ที่เท่าเทียมกัน
โมดูลาร์ที่มากขึ้น
แพลตฟอร์มอุตสาหกรรมในอนาคตมีแนวโน้มที่จะสนับสนุนการผสมผสานอุปกรณ์ในวงกว้าง ฐานหุ่นยนต์ตัวเดียวอาจรองรับเซ็นเซอร์ตรวจสอบ โมดูลด้านสิ่งแวดล้อม อุปกรณ์สื่อสาร หรืออุปกรณ์เฉพาะงานที่แตกต่างกันได้
สิ่งนี้ต้องการอินเทอร์เฟซทางกลและไฟฟ้าที่ได้มาตรฐานมากขึ้น ในขณะที่ยังคงสามารถปรับแต่งตามความต้องการของโครงการพิเศษได้
บูรณาการกับระบบสารสนเทศอุตสาหกรรม
ขั้นต่อไปของหุ่นยนต์อุตสาหกรรมมีแนวโน้มที่จะเชื่อมโยงการปฏิบัติงานทางกายภาพกับระบบการจัดการดิจิทัล ข้อมูลที่สร้างโดยหุ่นยนต์สามารถรวมกับบันทึกอุปกรณ์ ตารางการบำรุงรักษา แผนที่ ประวัติการตรวจสอบ และข้อมูลดิจิทัลอื่นๆ
ซึ่งช่วยให้หุ่นยนต์กลายเป็นส่วนหนึ่งของขั้นตอนการทำงานทางอุตสาหกรรมขนาดใหญ่ แทนที่จะทำงานเป็นเครื่องจักรที่แยกเดี่ยว
เอกราชที่สูงขึ้น งานอื่นๆ สามารถทำได้ผ่านการนำทางอัตโนมัติ การวางแผนเส้นทาง การหลีกเลี่ยงสิ่งกีดขวาง และการดำเนินการตามกำหนดเวลา
การรับรู้ที่ดีขึ้น เซ็นเซอร์หลายตัวและการวิเคราะห์อัจฉริยะสามารถให้ข้อมูลที่สมบูรณ์ยิ่งขึ้นเกี่ยวกับอุปกรณ์และสภาพแวดล้อม
การบูรณาการที่ลึกยิ่งขึ้น แพลตฟอร์มหุ่นยนต์สามารถเชื่อมต่อความคล่องตัว เซ็นเซอร์ พลังงาน ข้อมูล และซอฟต์แวร์อุตสาหกรรม เข้ากับขั้นตอนการทำงานที่สมบูรณ์ยิ่งขึ้น
จากเครื่องเคลื่อนที่ไปจนถึงแพลตฟอร์มการทำงานอัจฉริยะ
มูลค่าระยะยาวของหุ่นยนต์สี่เท่าอยู่ที่การผสมผสานระหว่างการเคลื่อนไหวทางกายภาพและความฉลาดทางดิจิทัล หุ่นยนต์ที่สามารถเดินข้ามภูมิประเทศที่ยากลำบากช่วยให้เข้าถึงทางกายภาพได้ เซ็นเซอร์ให้ข้อมูล การควบคุมอัตโนมัติช่วยให้สามารถทำซ้ำได้ การวิเคราะห์โดยใช้ AI สามารถช่วยตีความข้อมูลที่รวบรวมได้ ซอฟต์แวร์อุตสาหกรรมเชื่อมโยงผลลัพธ์เหล่านั้นเข้ากับขั้นตอนการทำงานที่กว้างขึ้น
ความสามารถแต่ละอย่างเหล่านี้มีประโยชน์แยกจากกัน แต่การผสมผสานกันทำให้เกิดแพลตฟอร์มที่มีความสามารถมากกว่ามาก ยิ่งมีการบูรณาการอย่างใกล้ชิดมากขึ้นเท่าใด ก็จะสามารถรองรับแอปพลิเคชันได้มากขึ้นโดยไม่ต้องออกแบบระบบใหม่ทั้งหมดสำหรับงานใหม่ทุกครั้ง
หลักการมองอนาคตทิศทางของหุ่นยนต์สี่ส่วนทางอุตสาหกรรมมุ่งสู่ระบบที่มุ่งเน้นงานที่ผสมผสานความคล่องตัว การรับรู้ การทำงานอัตโนมัติ อุปกรณ์โมดูลาร์ และความชาญฉลาดของข้อมูลภายในแพลตฟอร์มที่มีการประสานงานเดียว
คำถามที่พบบ่อย
หุ่นยนต์สี่ส่วนอุตสาหกรรมคืออะไร?
เป็นแพลตฟอร์มหุ่นยนต์เคลื่อนที่สี่ขาที่ออกแบบมาสำหรับงานระดับมืออาชีพ เช่น การตรวจสอบ การตรวจสอบ การรวบรวมข้อมูล และการทำงานในสภาพแวดล้อมที่หุ่นยนต์มีล้อทั่วไปอาจมีปัญหาในการนำทาง
เหตุใดหุ่นยนต์สี่เท่าจึงเหมาะสำหรับพื้นที่ที่ไม่เรียบ
ขาที่ควบคุมแยกกันสี่ขาให้ทางเลือกมากขึ้นสำหรับการวางเท้าและท่าทางของร่างกาย สิ่งนี้สามารถช่วยให้แพลตฟอร์มสามารถต่อรองบันได ความลาดชัน ช่องว่าง พื้นผิวที่หลวม และการเปลี่ยนแปลงอื่น ๆ ในภูมิประเทศภายในความสามารถในการปฏิบัติงานที่กำหนดไว้
หุ่นยนต์สี่ขาสามารถทำงานอัตโนมัติได้หรือไม่?
ใช่. ฟังก์ชันอัตโนมัติอาจรวมถึงการรับรู้สภาพแวดล้อม การวางตำแหน่ง การวางแผนเส้นทาง การหลีกเลี่ยงอุปสรรค การปฏิบัติงาน และการรวบรวมข้อมูล ทั้งนี้ขึ้นอยู่กับสถาปัตยกรรมของระบบ ระดับความเป็นอิสระที่เหมาะสมขึ้นอยู่กับการใช้งานและสภาพแวดล้อม
เซ็นเซอร์ใดบ้างที่สามารถติดตั้งบนแพลตฟอร์มสี่เท่าได้
อุปกรณ์ที่เป็นไปได้ ได้แก่ กล้องที่มองเห็นได้ ระบบถ่ายภาพความร้อน เซ็นเซอร์วัดความลึกหรือช่วง อุปกรณ์ตรวจสอบสภาพแวดล้อม ระบบไฟส่องสว่าง โมดูลการสื่อสาร และอุปกรณ์เฉพาะงานอื่น ๆ การกำหนดค่าที่แน่นอนขึ้นอยู่กับแพลตฟอร์มและแอปพลิเคชัน
หุ่นยนต์สี่ส่วนสามารถใช้ในการตรวจสอบทางอุตสาหกรรมได้หรือไม่?
ใช่. โดยสามารถรองรับการตรวจสอบสิ่งอำนวยความสะดวกทางอุตสาหกรรม อุปกรณ์ โครงสร้างพื้นฐาน อุโมงค์ โรงงาน และพื้นที่อื่นๆ เป็นประจำโดยปฏิบัติตามเส้นทางที่กำหนดและรวบรวมข้อมูลด้วยภาพ ความร้อน หรือเซ็นเซอร์อื่นๆ
สามารถรวมระบบถ่ายภาพความร้อนเข้ากับหุ่นยนต์ได้หรือไม่
ใช่. การถ่ายภาพความร้อนสามารถใช้ร่วมกับกล้องทั่วไปได้ เมื่อความแตกต่างของอุณหภูมิเกี่ยวข้องกับงานตรวจสอบ เซ็นเซอร์ ตำแหน่งการติดตั้ง ความต้องการพลังงาน และอินเทอร์เฟซข้อมูลควรได้รับการประเมินว่าเป็นส่วนหนึ่งของระบบที่สมบูรณ์
สามารถเพิ่มอุปกรณ์เพิ่มเติมให้กับหุ่นยนต์ได้หรือไม่?
แพลตฟอร์มระดับมืออาชีพจำนวนมากสามารถรองรับอุปกรณ์โมดูลาร์ได้ โดยที่ส่วนประกอบเพิ่มเติมต้องอยู่ภายในขีดจำกัดทางกล ไฟฟ้า น้ำหนัก และอินเทอร์เฟซที่กำหนดไว้ อาจจำเป็นต้องใช้วงเล็บแบบกำหนดเองหรือส่วนประกอบการรวมอื่นๆ สำหรับการกำหนดค่าพิเศษ
สิ่งที่ควรพิจารณาก่อนเลือกแพลตฟอร์ม?
ปัจจัยสำคัญ ได้แก่ ข้อกำหนดด้านภูมิประเทศ บันไดและทางลาด สภาพแวดล้อมในการทำงาน น้ำหนักบรรทุก ข้อกำหนดเซ็นเซอร์ ความต้องการพลังงาน ฟังก์ชั่นอัตโนมัติ เวิร์กโฟลว์ข้อมูล การเข้าถึงการบำรุงรักษา และเงื่อนไขการสื่อสาร
แพลตฟอร์มเดียวกันสามารถรองรับแอพพลิเคชั่นที่แตกต่างกันได้หรือไม่?
ใช่. การออกแบบแบบแยกส่วนช่วยให้สามารถติดตั้งเซ็นเซอร์และอุปกรณ์ต่างๆ สำหรับการตรวจสอบ การตรวจติดตาม การตรวจวัดด้านสิ่งแวดล้อม หรืองานทางอุตสาหกรรมอื่นๆ ที่กำหนดไว้ได้ การกำหนดค่าที่ใช้ได้ขึ้นอยู่กับสถาปัตยกรรมหุ่นยนต์และข้อกำหนดของอุปกรณ์
ข้อมูลการตรวจสอบสามารถนำมาใช้หลังจากการลาดตระเวนด้วยหุ่นยนต์ได้อย่างไร
ภาพที่รวบรวมและการอ่านเซ็นเซอร์สามารถเชื่อมโยงกับสถานที่และจุดตรวจสอบ จากนั้นตรวจสอบเงื่อนไขที่กำหนดไว้ล่วงหน้า บันทึกในอดีตยังสามารถรองรับการเปรียบเทียบระหว่างรอบการตรวจสอบและช่วยจัดระเบียบงานติดตามผลอีกด้วย
การดำเนินการอัตโนมัติทำให้ไม่จำเป็นต้องใช้ผู้ปฏิบัติงานหรือไม่?
ไม่จำเป็น. ระบบอัตโนมัติสามารถลดการควบคุมด้วยตนเองอย่างต่อเนื่อง แต่ผู้ปฏิบัติงานอาจยังจำเป็นสำหรับการควบคุมดูแล การจัดการข้อยกเว้น การบำรุงรักษา การค้นพบที่ผิดปกติ และงานที่อยู่นอกเหนือความสามารถในการปฏิบัติงานที่กำหนดของหุ่นยนต์
หุ่นยนต์สี่ส่วนทางอุตสาหกรรมสามารถใช้ในสภาพแวดล้อมใดได้บ้าง
การใช้งานที่เป็นไปได้ ได้แก่ โรงงาน โรงปฏิบัติงาน อุโมงค์ สิ่งอำนวยความสะดวกทางอุตสาหกรรม ไซต์โครงสร้างพื้นฐาน พื้นที่กลางแจ้งที่ไม่เรียบ และสถานที่อื่นๆ ที่จำเป็นต้องมีการตรวจสอบแบบเคลื่อนที่หรือรวบรวมข้อมูล ความเหมาะสมที่แท้จริงขึ้นอยู่กับสภาพแวดล้อมและข้อกำหนดเฉพาะของแพลตฟอร์ม
อภิปรายโครงการหุ่นยนต์สี่เท่า
แบ่งปันสภาพภูมิประเทศ งานตรวจสอบ ความต้องการของอุปกรณ์ น้ำหนักบรรทุก สภาพแวดล้อมการทำงาน หรือฟังก์ชันอัตโนมัติที่จำเป็นสำหรับการใช้งานของคุณ
ติดต่อเราเพื่อหารือเกี่ยวกับข้อกำหนดโครงการของคุณ